主从分离
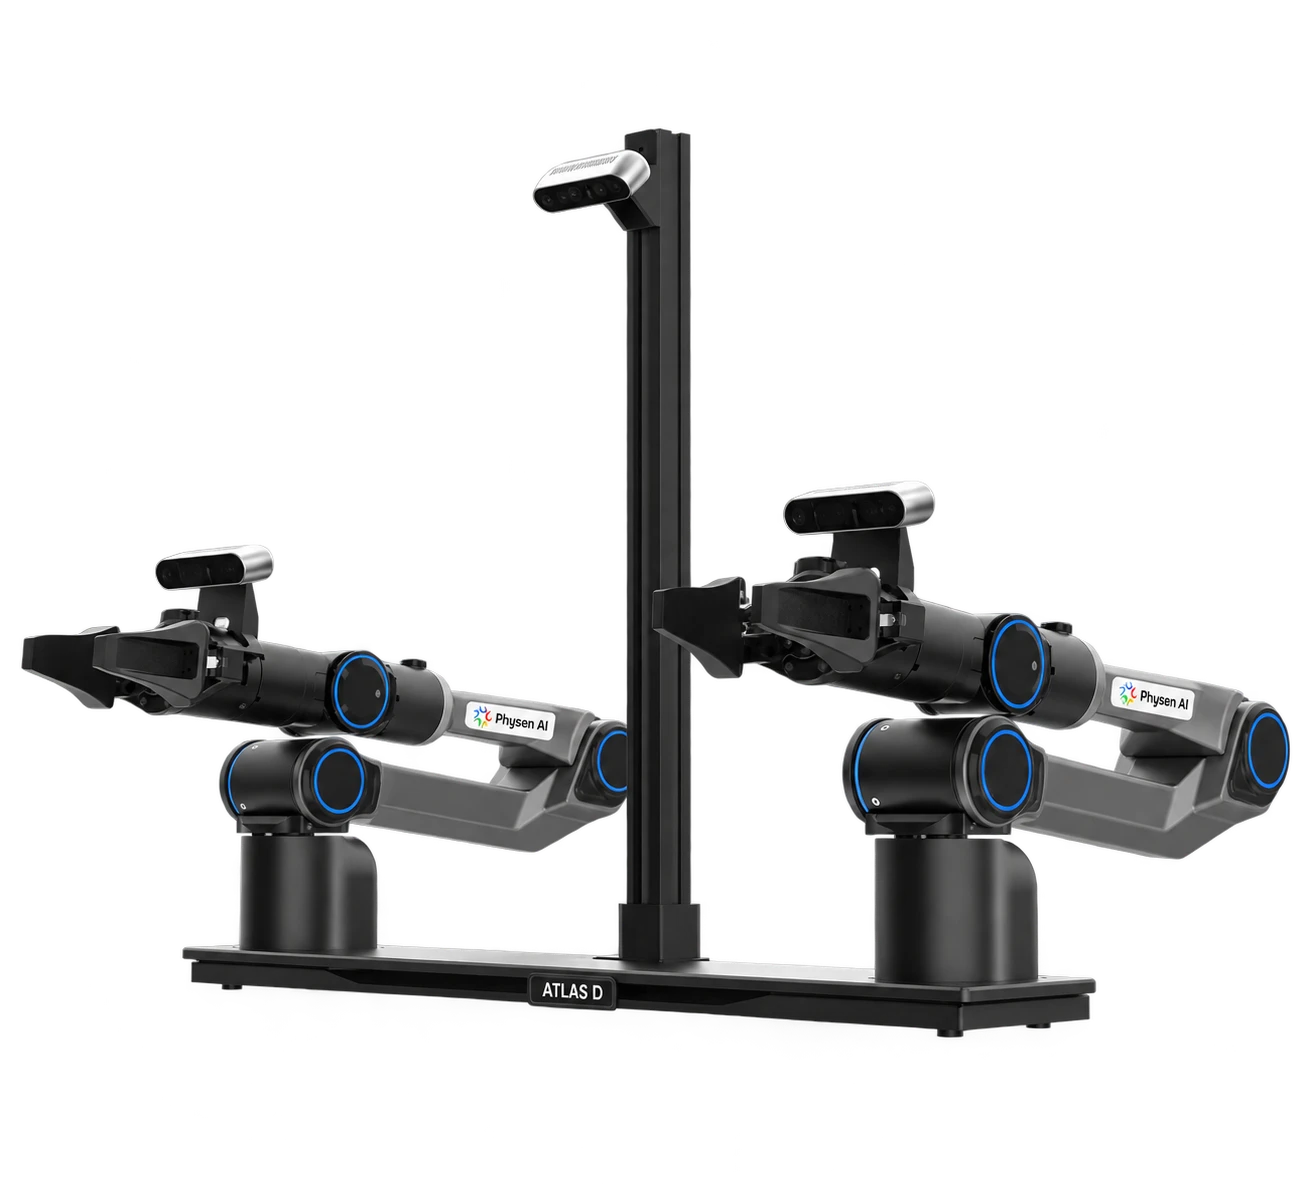
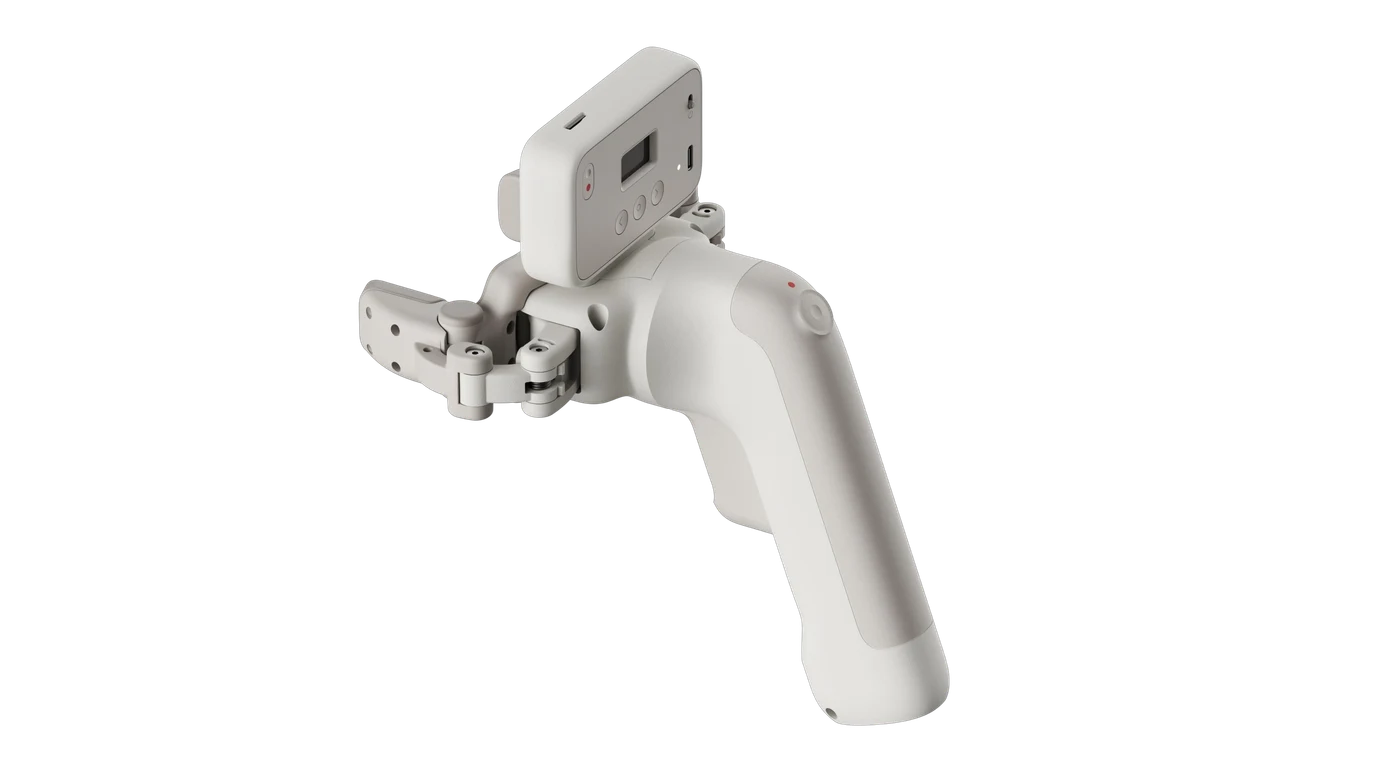
独立主端通过姿态映射控制双臂执行端,可围绕人员与机器人活动空间布置工位。
 全部产品
内部方案 · 品牌概念展示与参考配置 · 非正式产品发布
MOBILE / MODULAR
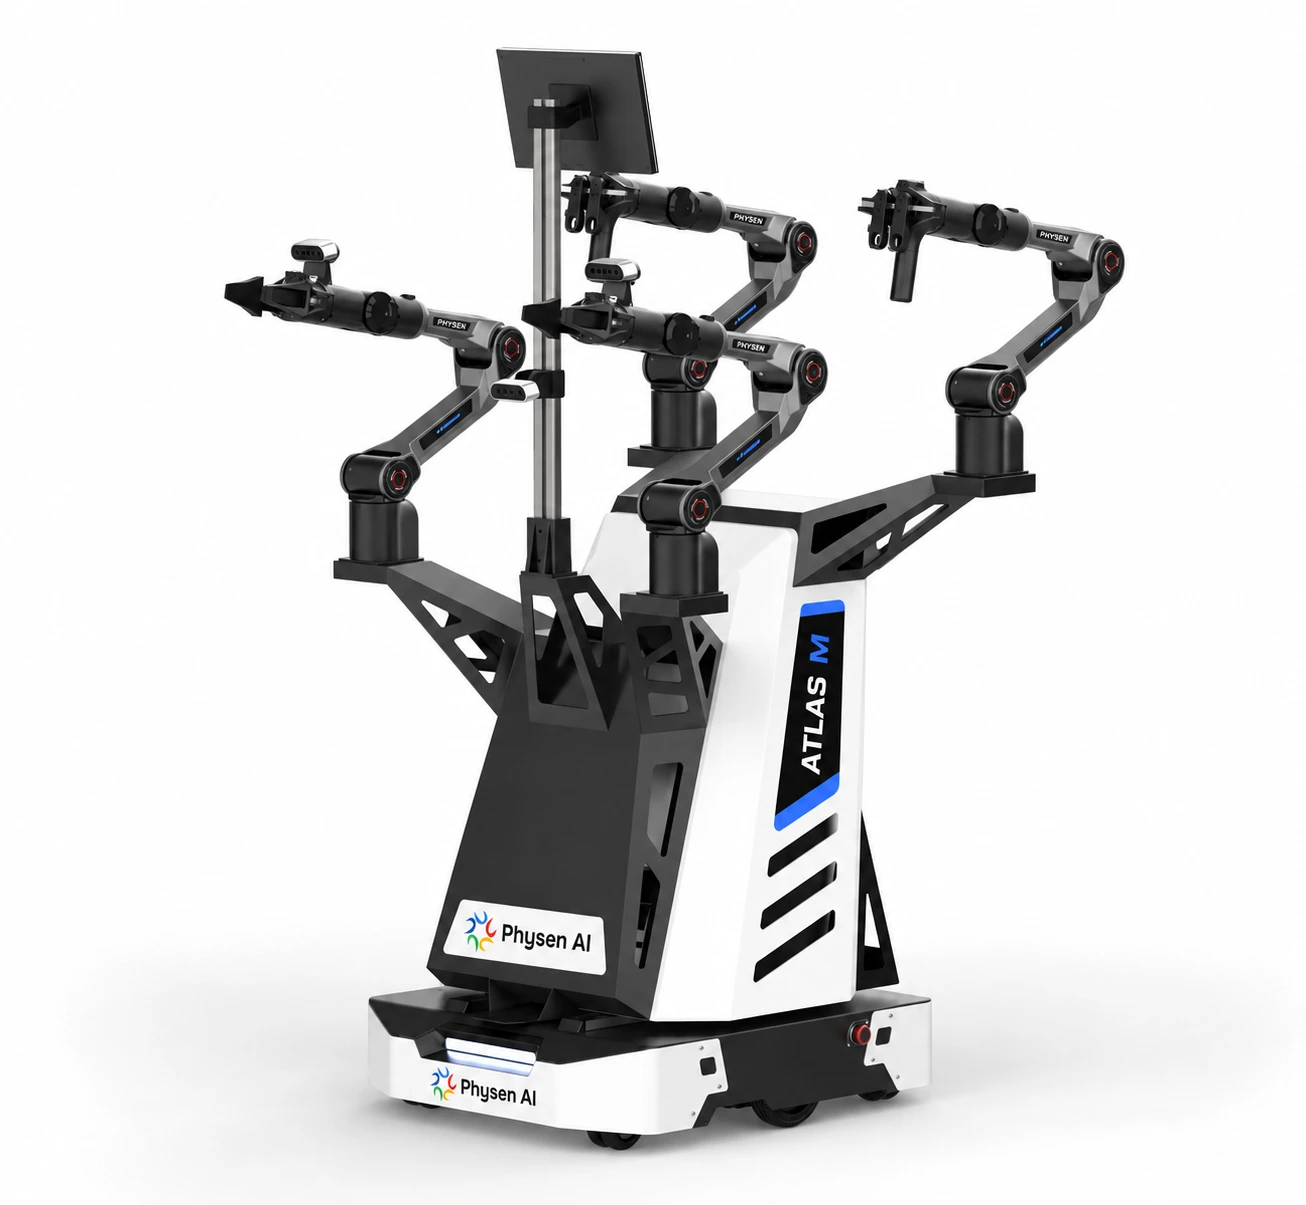
把操作端与移动执行端分开,让遥操工位保持稳定,让双臂执行端适应不同操作高度和场地。
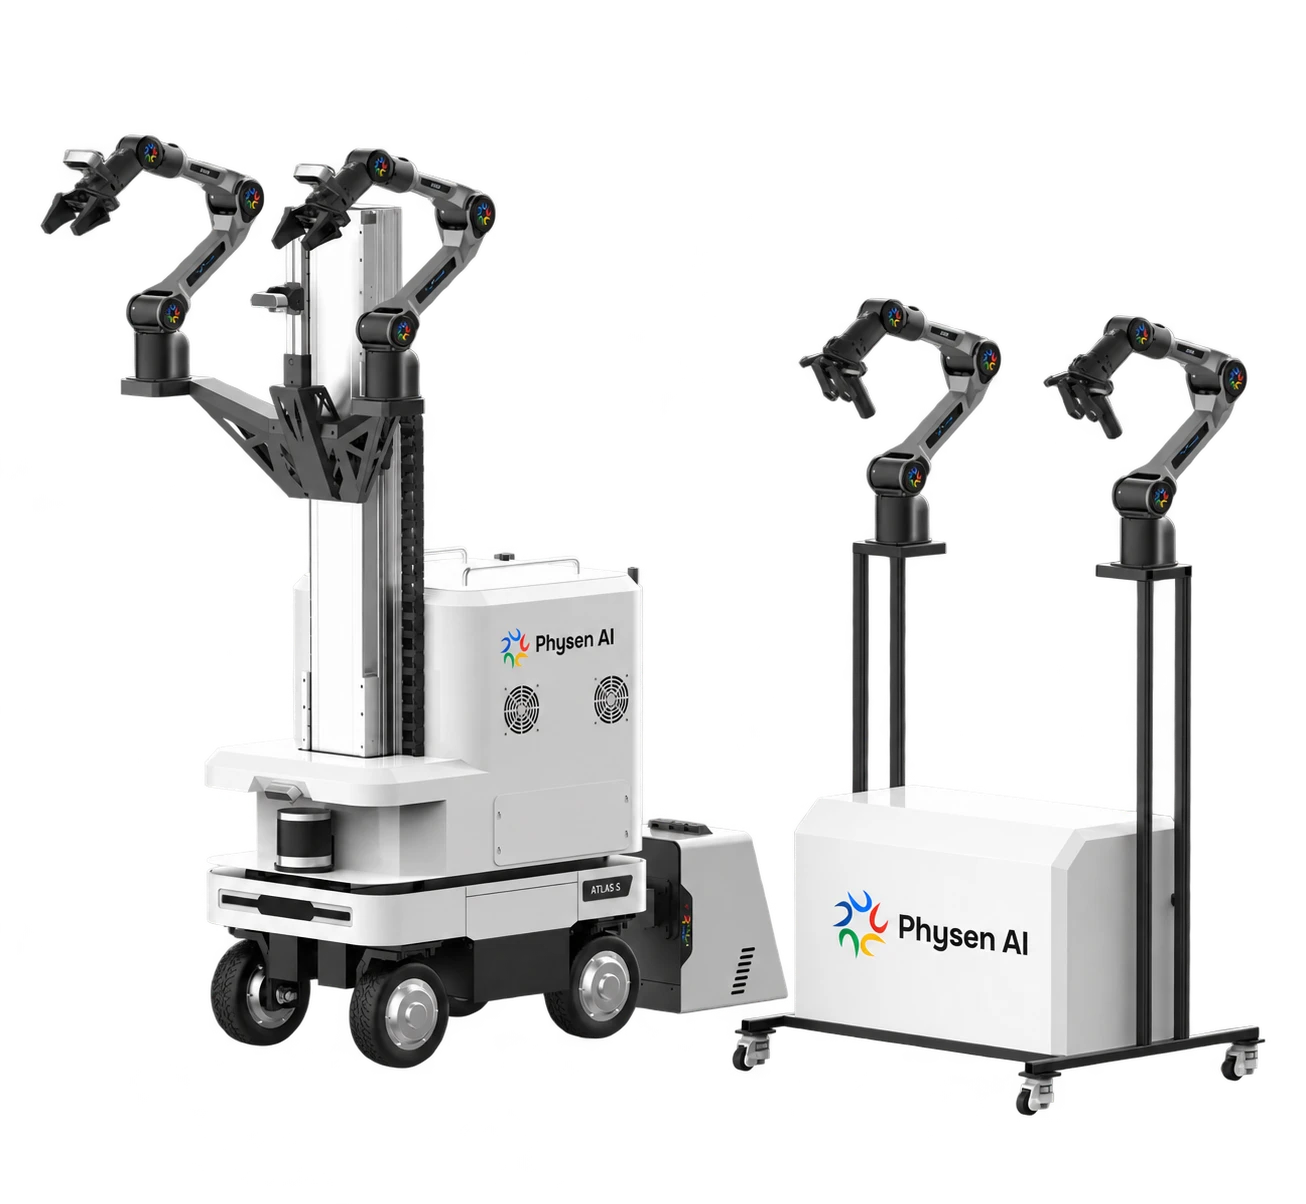
独立主端通过姿态映射控制双臂执行端,可围绕人员与机器人活动空间布置工位。
参考平台采用四轮驱动、四轮转向底盘与可升降双臂结构,支持导航与 ROS 升降驱动。
三台深度相机和一台激光雷达组成参考感知配置,为操作观察和移动定位提供输入。
COMPUTE / CONFIGURED FOR YOUR WORK
RTX 4070 至 RTX 5090,六档主型号方案选配;不默认包含训练云算力。
当前选型:真觉 Atlas S · NVIDIA GeForce RTX 4070 · 随车主机或外置工作站,待工程确认 · 内部方案选配,非下单或交付承诺
Ti / SUPER 等变体、显存容量、整机电源与云训练资源另行确认。此处仅记录当前页面选型,不提交订单、不预留库存,也不承诺训练速度或兼容性。
THE DETAILS MATTER
以下为内部方案的参考配置与参数,不作为已交付系统的性能承诺;实际规格以工程确认和验收为准。
| 参数项目 | 规格 / 配置 |
|---|---|
| 底盘结构 | 四轮驱动、四轮转向移动底盘 |
| 尺寸 | 720 × 500 × 345 mm |
| 底盘载荷 | 120 kg |
| 最高速度 | 2 m/s |
| 防护等级 | IP54 |
| 工作温度 | -10~40 °C |
| 参考续航 | 满载 3 小时;空载 6 小时 |
此组为原厂底盘参数,不是单臂负载,也不能直接作为整机作业续航。
| 参数项目 | 规格 / 配置 |
|---|---|
| 整机最高高度 | 1891.6 mm |
| 整机最低高度 | 1322.4 mm |
| 双臂宽度 | 757.7 mm |
| 移动平台宽度 | 774.6 mm |
| 机械臂 | Atlas A6 六轴机械臂方案 × 4 |
| 深度相机 / 激光雷达 | 3 台 / 1 台 |
| 工控机 | RTX 4070 / 4080 / 4090 / 5070 / 5080 / 5090 方案选配,供电与安装方式需工程确认 |
| 显示与输入 | 11.6 英寸显示屏;罗技键盘 |
| 供电 | 户外电源 |
原厂介绍还涉及冗余电池与自动充电桩;是否包含在标准配置中,需单独确认。
BUILD YOUR NEXT SETUP