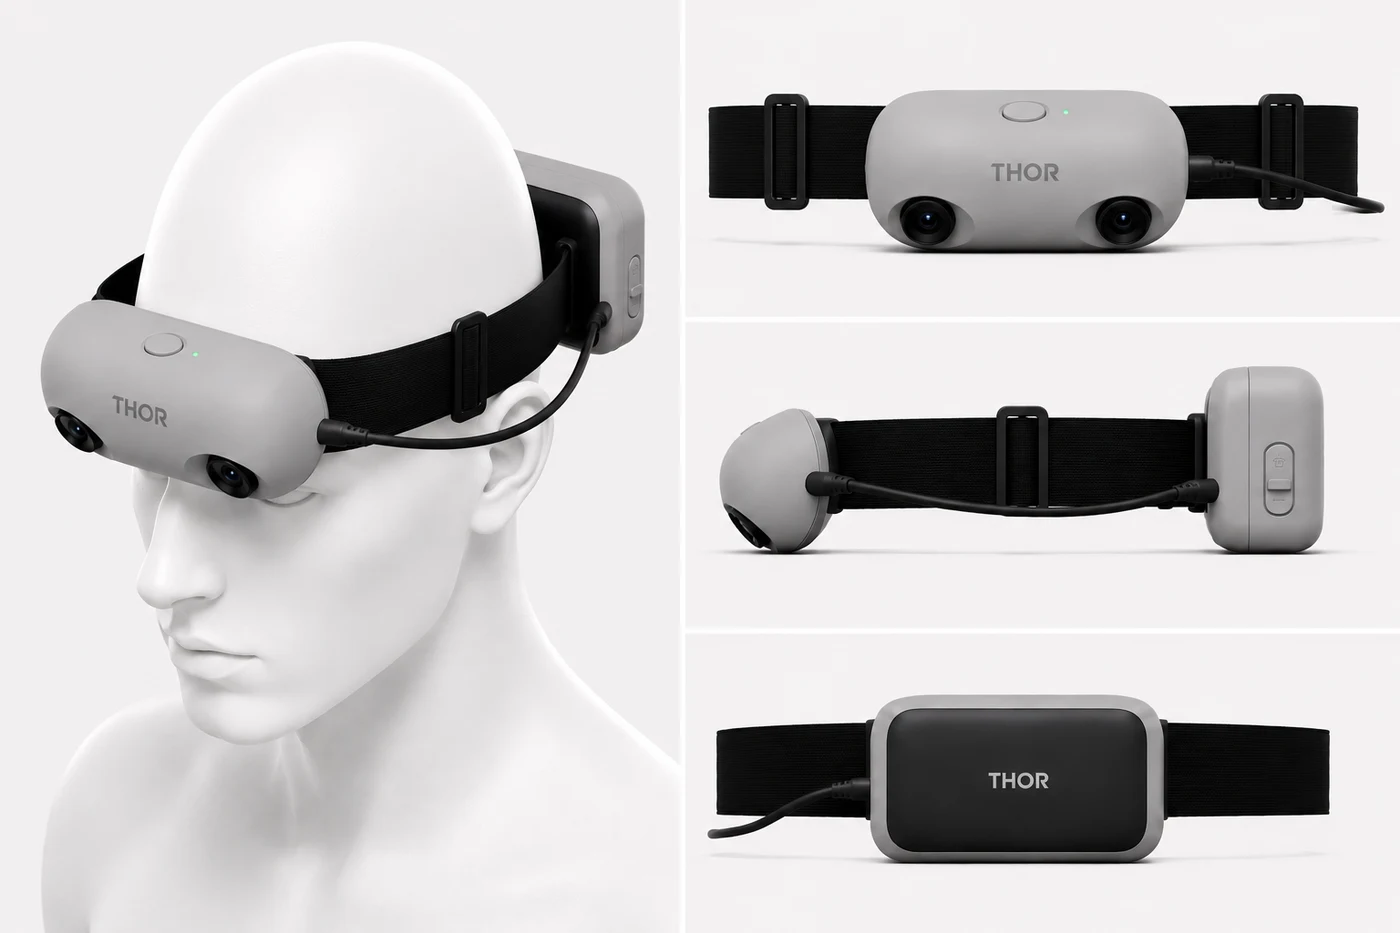
两个版本,同一采集流程
UMI-GB 记录视频、惯性和夹爪宽度;UMI-GT 增加指尖触觉,适合接触与力觉融合实验。
 全部产品
内部方案 · 品牌概念展示与参考配置 · 非正式产品发布
MANIPULATION / TACTILE
用双指平行夹爪记录人类操作。视频、惯性和开合宽度同步进入任务片段,触觉版进一步补充法向与切向接触信号。
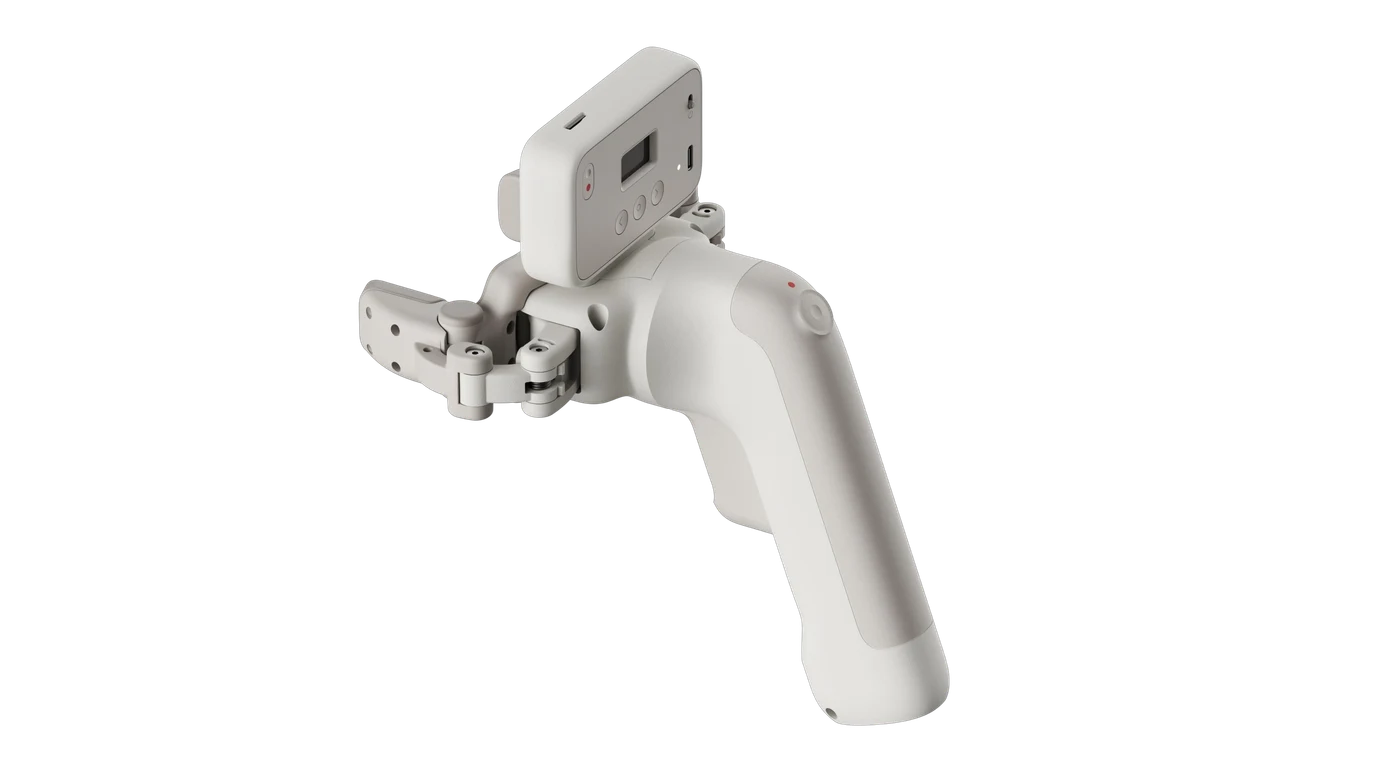
UMI-GB 记录视频、惯性和夹爪宽度;UMI-GT 增加指尖触觉,适合接触与力觉融合实验。
数据完整写入 SD 后进入同步队列。已完成配置的设备在网络断开或 NAS 不可达时仍可本地采集,直至存储空间不足。
采集模式与机器人部署模式分离。策略迁移仍需标定、动作适配与真实任务评测,不以数据采集本身承诺训练增益。
CHOOSE YOUR SIGNALS
THE DETAILS MATTER
依据真觉万象 UMI&EGO 产品规格书 · 2026.09 v1.1。不同型号、不同指标口径分别列出。
| 项目 | UMI-GB 标准版 | UMI-GT 触觉版 |
|---|---|---|
| 视频 + IMU + 宽度 | 支持 | 支持 |
| 指尖法向 / 切向触觉 | 不包含 | 支持 |
| 工作距离 | 10~30 cm | 10~30 cm |
| 视频 | 1600 × 1200,60 fps,全局快门 | 1600 × 1200,60 fps,全局快门 |
| IMU | 500 Hz | 500 Hz |
| 夹爪开口 | 0~80 mm | 0~80 mm |
| 夹爪重复定位精度 | ≤±0.5 mm | ≤±0.5 mm |
| 宽度输出 | 100 Hz | 100 Hz |
| 记录与同步 | 本地缓存 / Wi-Fi 配置 / NAS 自动同步 | 本地缓存 / Wi-Fi 配置 / NAS 自动同步 |
| 研究方向 | 基础操作、示范数据、早期 POC | 接触、力控、滑移、柔性物体 |
| 参数项目 | 规格 / 配置 |
|---|---|
| 触觉类型 | 指尖法向力 + 切向力 |
| 最小可识别力 | 0.3 N |
| 法向量程 | 0~25 N |
| 切向量程 | ±10 N |
| 触觉采样率 | 100 Hz |
| 安全过载 | 200% FS |
| 视频码率 | ≥6 Mbps |
| 惯性输出 | 原始加速度与陀螺仪 |
| 指尖宽度测量精度 | 1 mm |
| 多端时间对齐残差 | 均值 ≤5 ms |
宽度测量精度 1 mm 与夹爪重复定位精度 ≤±0.5 mm 是不同指标;均值 ≤5 ms 不代表最大误差上限,也不是 THOR 的 3 μs 指标。
| 参数项目 | 规格 / 配置 |
|---|---|
| 存储卡 | 随设备交付并完成写入验证的 128 GB MicroSD |
| 显示 | 0.96 英寸单色 OLED |
| 按键 | 3 个导航键 + 1 个 REC 键 |
| 网络 | Wi-Fi 配置;NAS 自动同步 |
| 电池与充电 | 内置电池;USB 充电;支持边充边用 |
| 充电时间 | 约 1 小时 |
| 连续采集 | 约 2 小时 |
| 工作温度 | 0~40 °C |
| 重量 | 约 600 g / 单手设备 |
本组与以下标准装箱清单来自 GT 章节,不默认套用于 GB。
| 参数项目 | 规格 / 配置 |
|---|---|
| UMI-GT 设备 | 2 台 |
| 128 GB MicroSD | 2 张,已验证写入 |
| 中文操作说明 | 1 份 |
| 机器人部署视频 / IMU | 通过 USB 读取,检查稳定性、丢帧与对齐 |
| 部署时夹爪数据 | 由独立夹爪系统提供 |
| 模式边界 | 部署模式不依赖任务 / NAS 采集界面 |
| 参数项目 | 规格 / 配置 |
|---|---|
| 写入顺序 | 先完整写入 SD,再进入待同步队列 |
| 组织层级 | 任务 / 设备 / 左右手 / 时间 |
| 归档方式 | Wi-Fi + NAS;待同步片段通过 rsync 传输 |
| NAS 前置条件 | 启用 rsync 工具 / 服务,配置账号与权限 |
| 双手数据 | 支持单手或左右手组合,用于视频 / IMU / 宽度 / 触觉对齐分析 |
| 清理规则 | 仅按天清理已成功同步数据,不删除半个片段 |
| 保留规则 | 未同步、失败、录制中或同步中的数据不自动删除 |
| 卡满处理 | 无可清理数据时等待同步,暂停新采集;释放后按 REC 或重启恢复 |
| OLED 内容 | Wi-Fi、SD、时长、任务、手别、电量、充电、左右触觉力与宽度摘要 |
| 状态提示 | 录制中 / 待同步 N / 同步中 / 已完成 / 未配置 |
录制或同步时不要拔出 MicroSD。
| 参数项目 | 规格 / 配置 |
|---|---|
| 网络连接失败 | 检查 Wi-Fi 配置、重新配置或靠近接入点 |
| NAS 不可达 / 鉴权失败 | 检查地址、服务、账号与目录权限 |
| 同步失败 | 保留网络连接,等待自动重试 |
| SD 异常 / 写入慢 | 检查插卡并使用通过写入验证的卡 |
| SD 满,等待同步 | 保持联网,完成同步与合规清理 |
| 任务 / 登录未完成 | 选择任务并完成账号登录 |
| 低电量 | 连接 USB 充电 |
FROM CAPTURE TO ARCHIVE
按说明检查设备与 SD 卡,开机查看设备 ID、外观、固件、卡状态和网络同步状态。
加载预设或扫码,配置 Wi-Fi、账号与 NAS 并保存;开始新录制前须完成 Wi-Fi 配置、登录与任务选择。
确认任务及左 / 右手;未改变任务时可复用上次配置。
单击 REC 开始,双击 REC 停止。片段完成本地写入后才进入同步队列。
联网后自动将待同步片段传至 NAS;检查成功状态后再执行数据清理。
BUILD YOUR NEXT SETUP