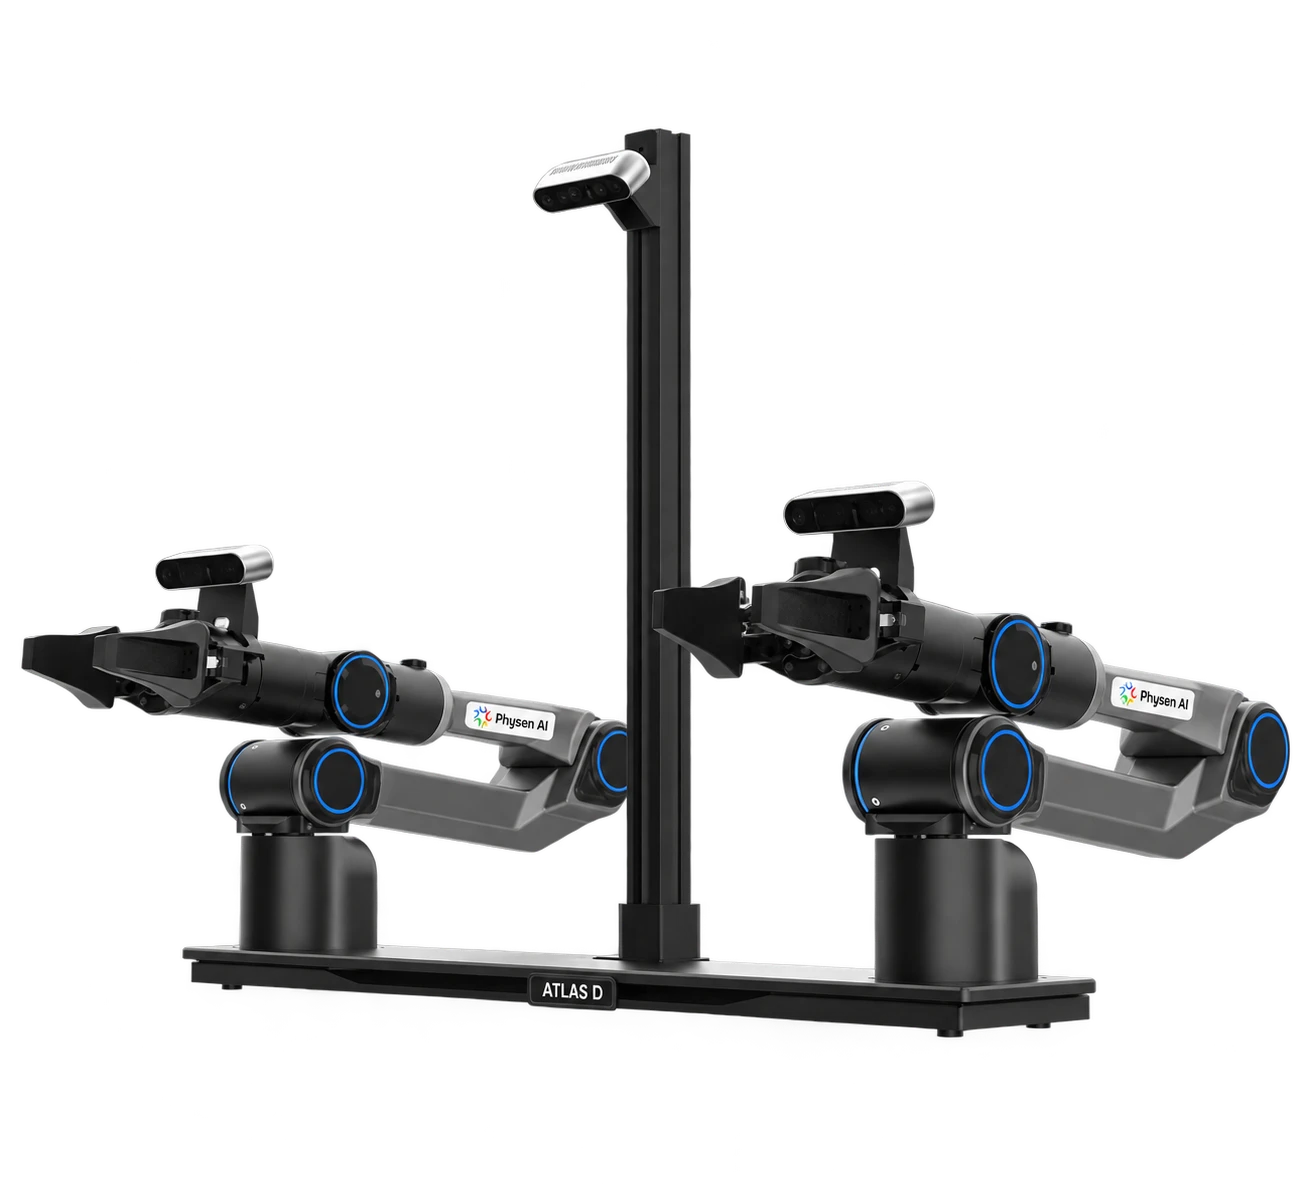
CORE SETUP
基础组合,围绕任务确定。
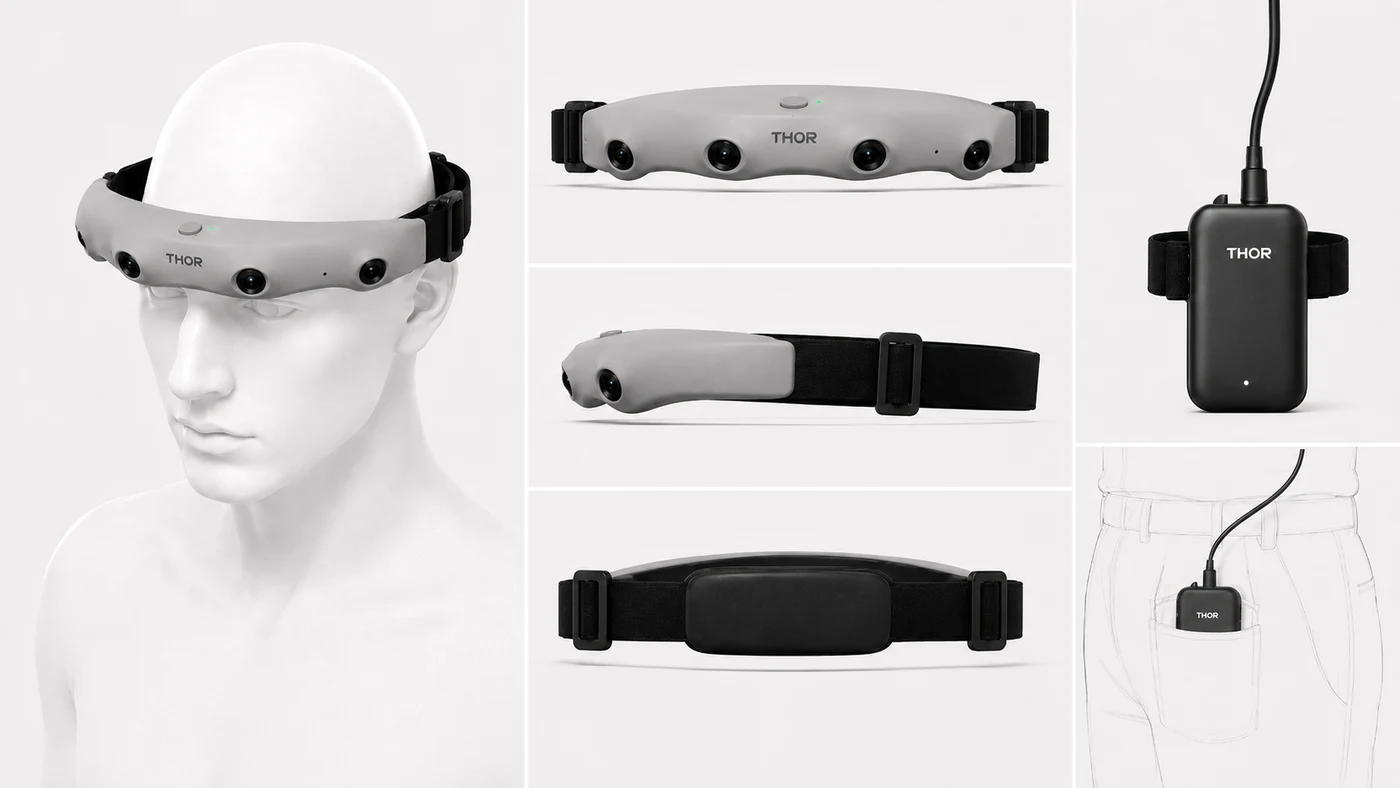
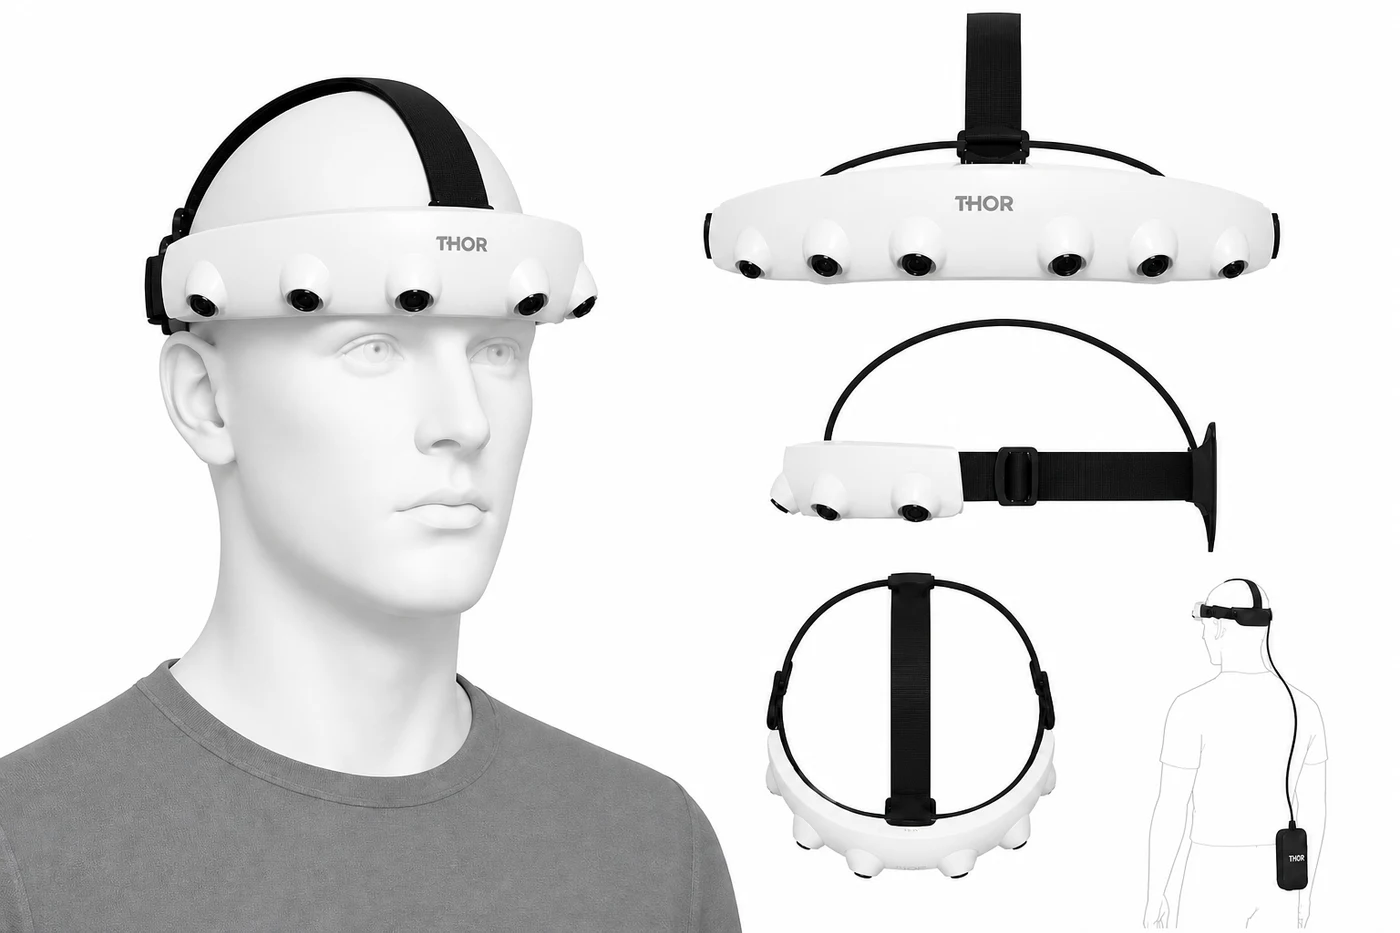
- 根据研究假设选择必要模态,不默认堆叠全部传感器
- 时间同步、坐标标定及数据流关联协议
- 数据版本管理与统一训练、评测划分
 讨论项目
MULTIMODAL RESEARCH
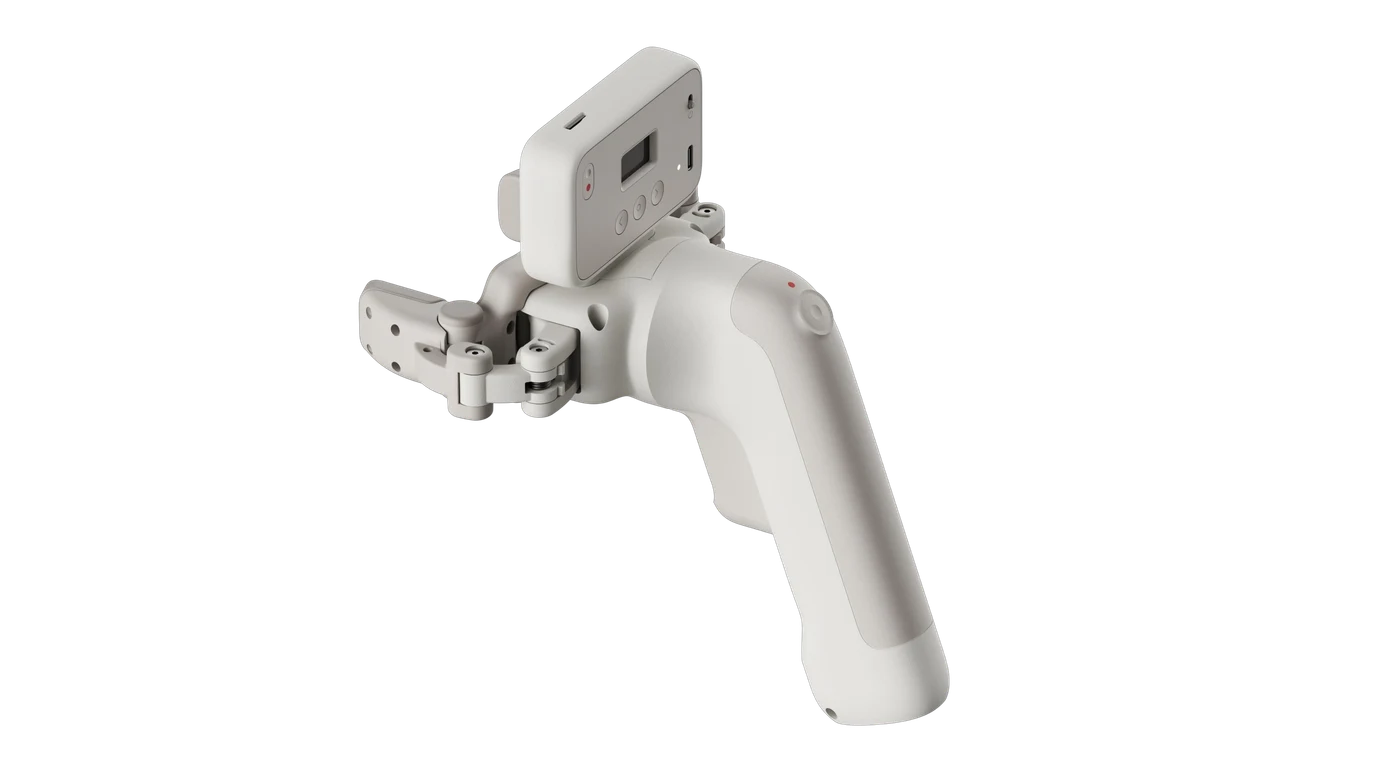
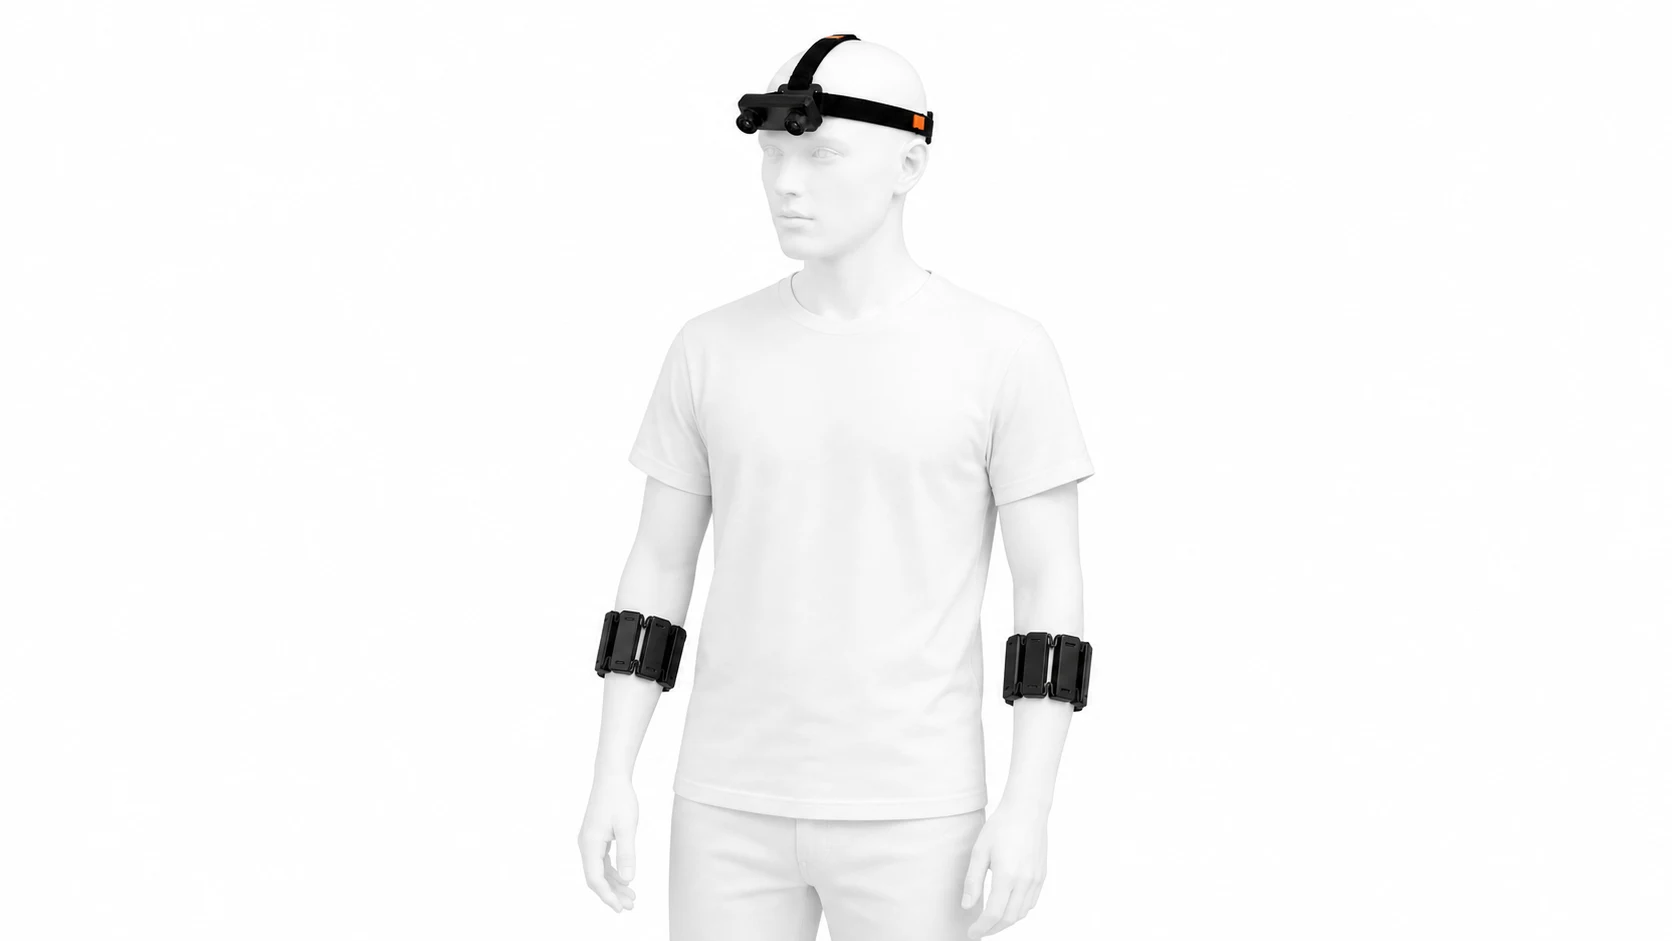
把视觉、触觉、手部位姿、FMG + IMU 与机器人状态纳入同一实验协议。统一时间关系与数据版本,用消融实验判断新增模态是否真正提升机器人操作效果。
讨论这套方案多模态研究 · 灵巧操作 · 数据与模型联合研发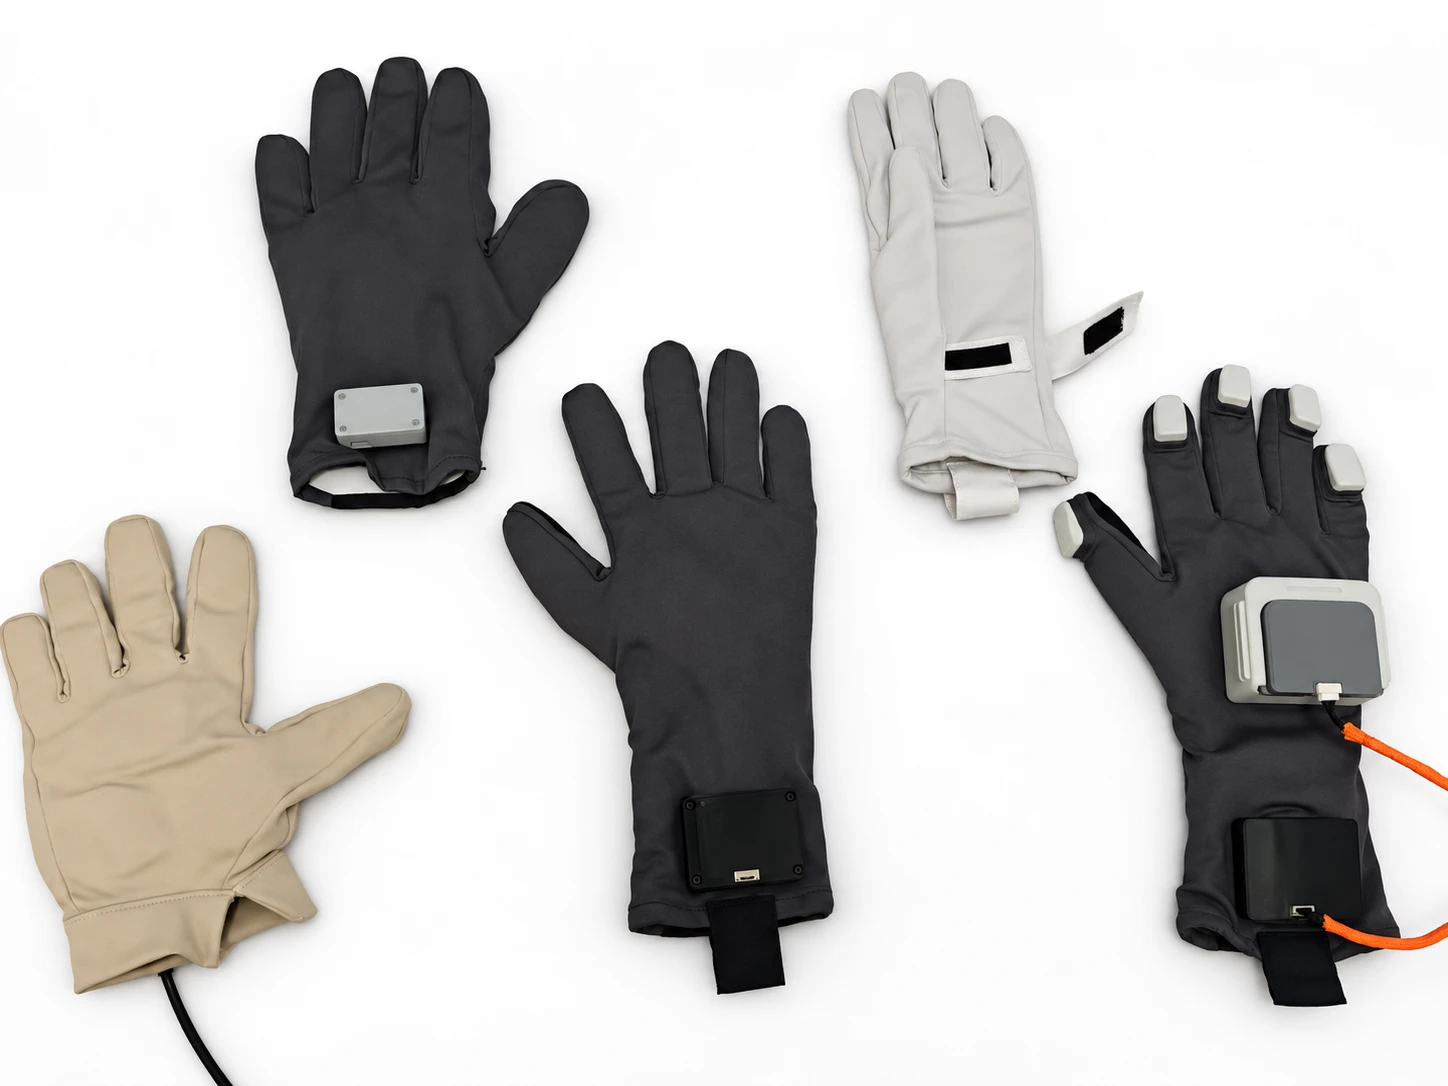
DEFINE YOUR USE CASE
CORE SETUP
OPTIONAL MODULES
WHAT YOU RECEIVE
以下是方案的交付框架;在项目启动前逐项确认是否纳入,以及交付形式、责任方和验收标准。
记录各设备时钟、采样率、坐标系、外参和对齐方法;报告误差。
原始观测、算法估计、人工标注和机器人动作标签明确区分。
在同一任务和数据划分下比较视觉基线、加入单一模态与联合输入。
记录收益、失效条件和跨人员、日期、场景表现,沉淀下一轮采集需求。
先确认同步与数据完整性,再验收离线指标。涉及“提高机器人操作效果”的结论,最终需通过受控真机对照测试验证;仅手势识别分数不等价于操作成功率。
CONFIGURE YOUR SYSTEM
START WITH YOUR TASK
从设备选型到数据与训练流程,一起确认适合的项目起点。