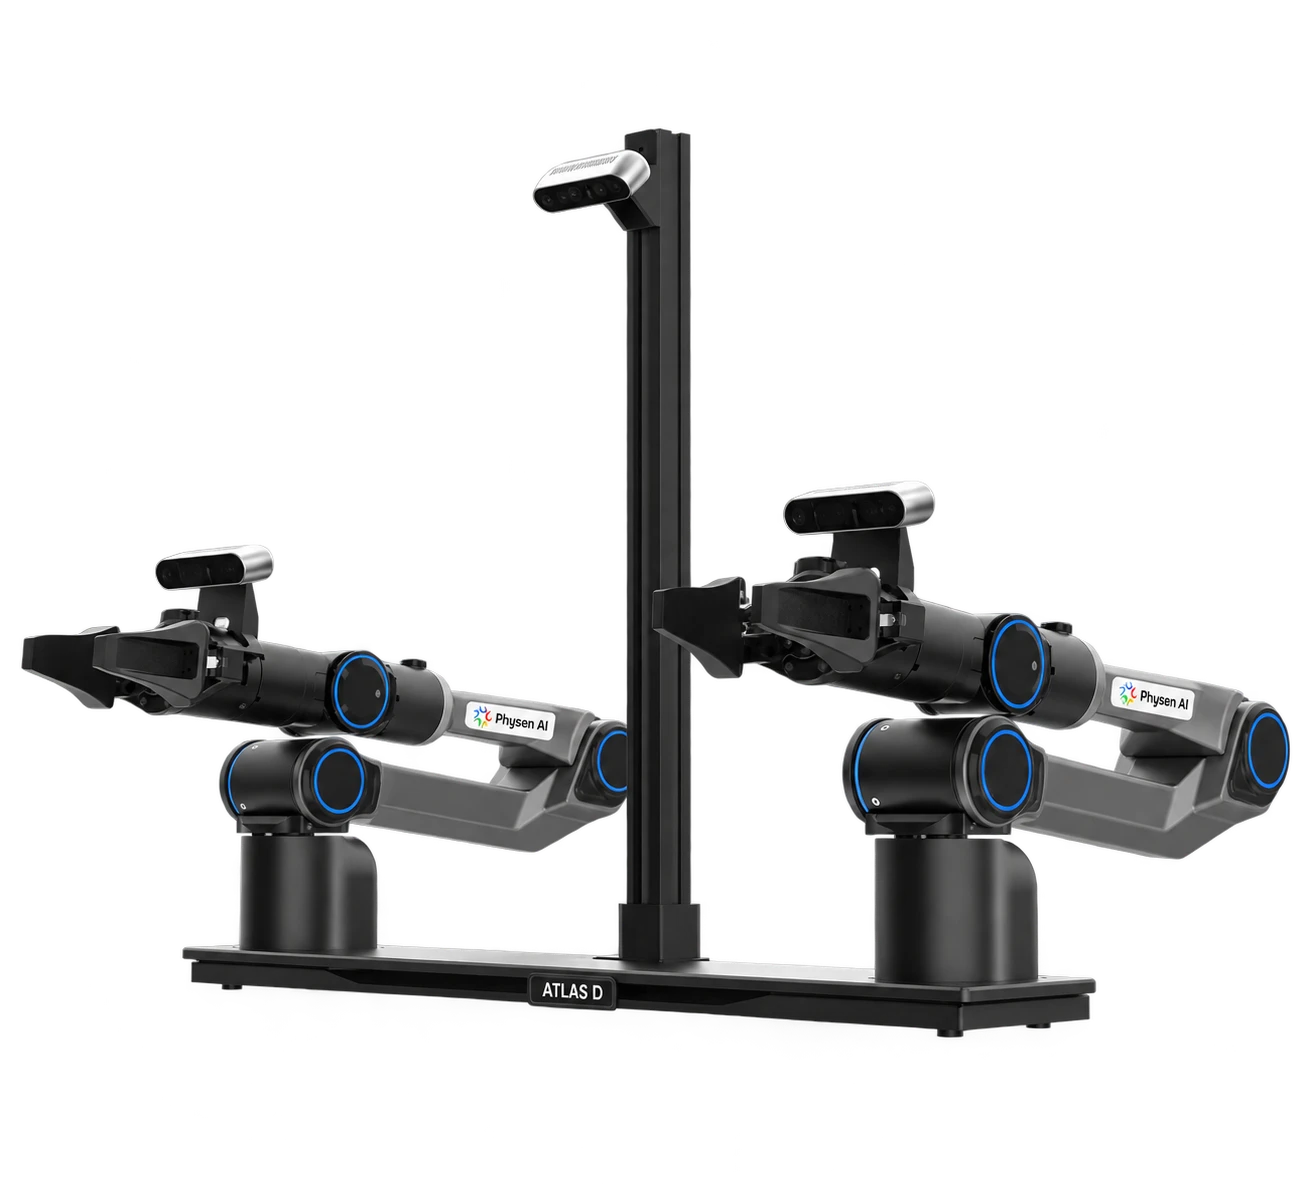
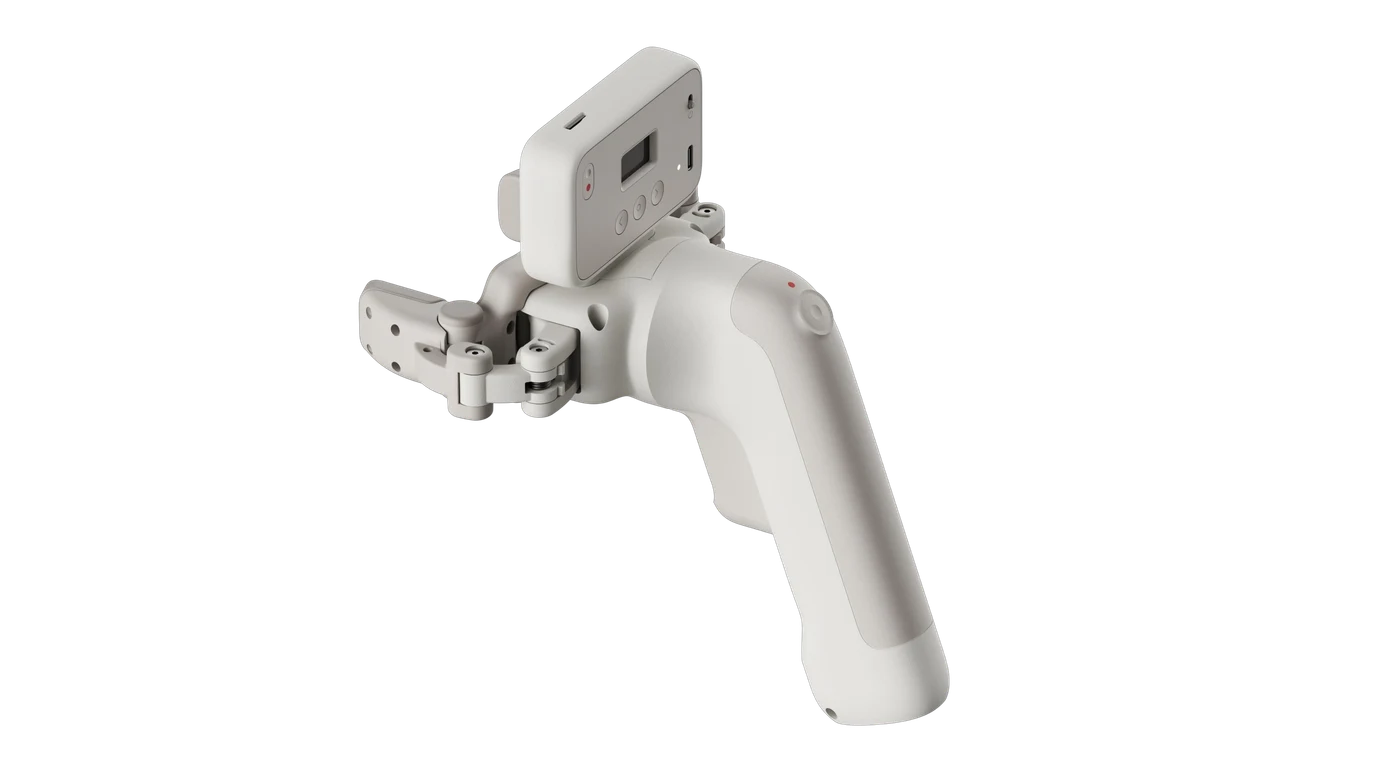
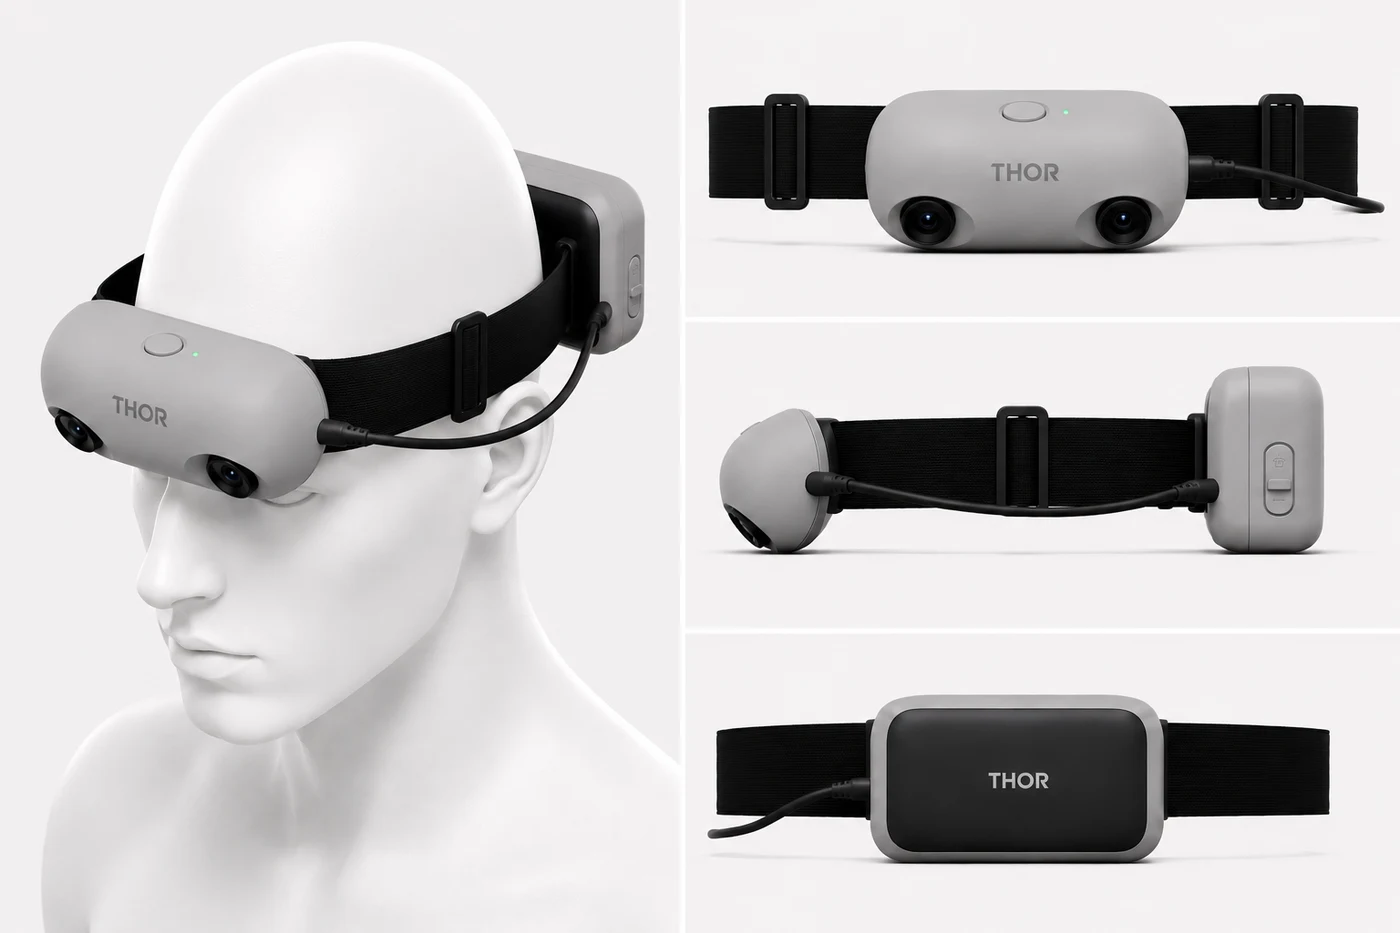
轻量研究本体
桌面安装结构与集成控制器,便于搭建小型操作实验工位。
 全部产品
内部方案 · 品牌概念展示与参考配置 · 非正式产品发布
6-AXIS / RESEARCH
从一台机械臂建立操作研究环境,再按任务扩展视觉、末端、示教设备与数据记录。
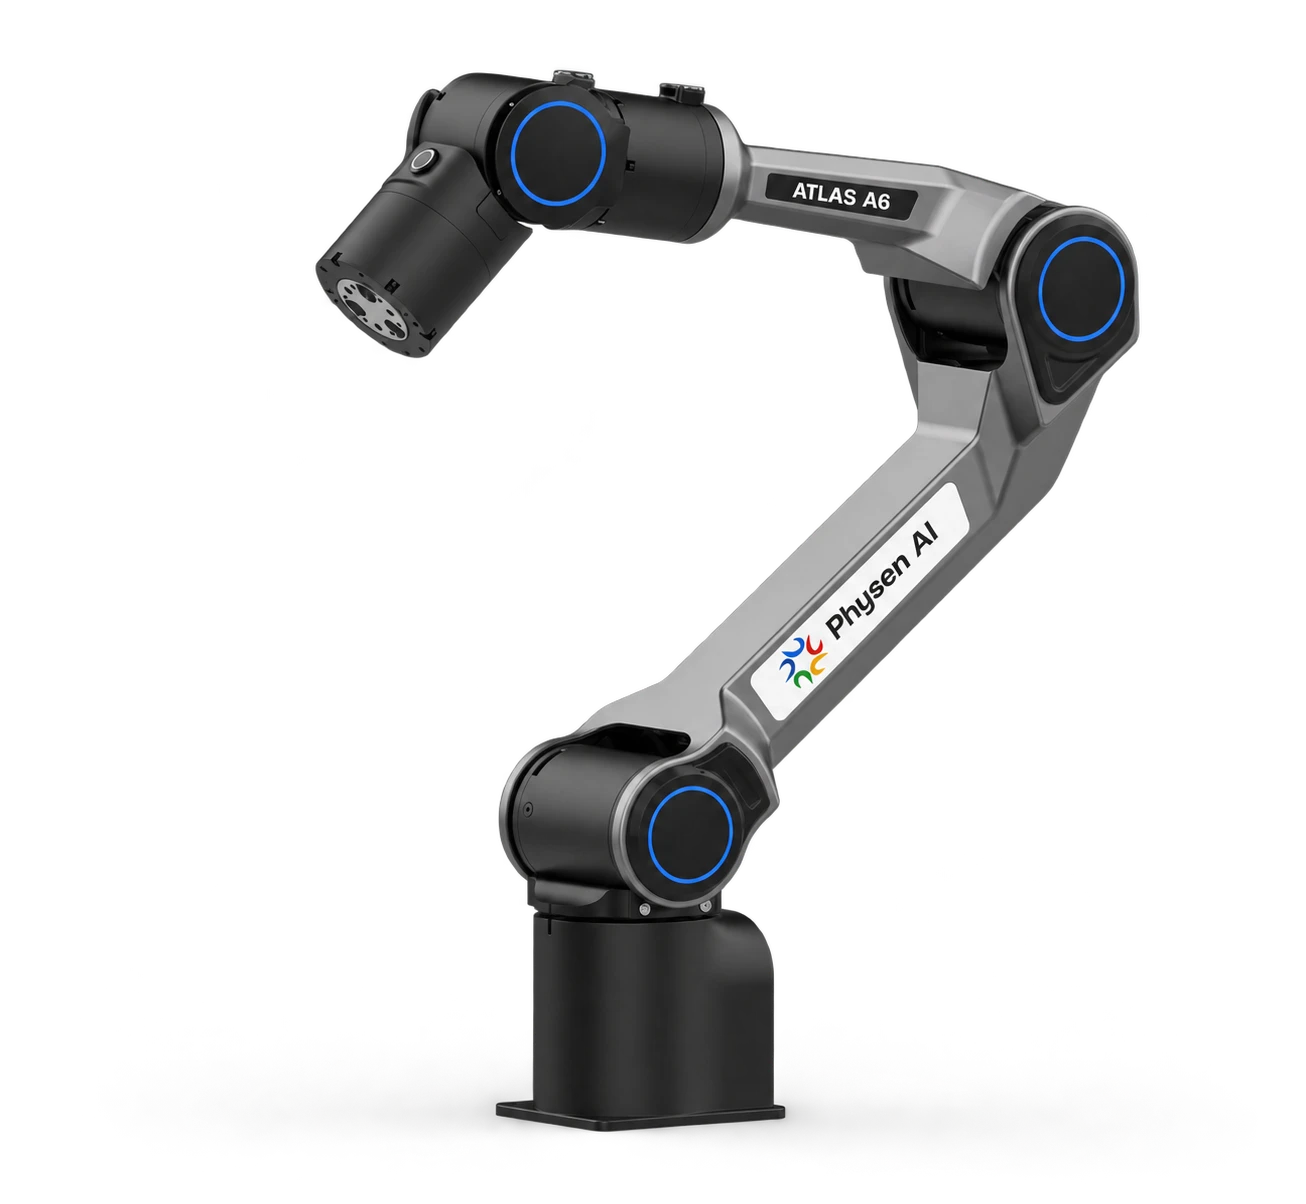
桌面安装结构与集成控制器,便于搭建小型操作实验工位。
参考资料列有 Python、ROS 1 / ROS 2、URDF、Gazebo 与 Isaac Sim 支持,具体版本和驱动需验证。
在集成方案中分别记录动作指令、机器人实测状态与任务结果,不以指令替代执行真值。
COMPUTE / CONFIGURED FOR YOUR WORK
RTX 4070 至 RTX 5090,六档主型号方案选配;不默认包含训练云算力。
当前选型:真觉 Atlas A6 · NVIDIA GeForce RTX 4070 · 随车主机或外置工作站,待工程确认 · 内部方案选配,非下单或交付承诺
Ti / SUPER 等变体、显存容量、整机电源与云训练资源另行确认。此处仅记录当前页面选型,不提交订单、不预留库存,也不承诺训练速度或兼容性。
THE DETAILS MATTER
以下为内部方案的参考配置与参数,不作为已交付系统的性能承诺;实际规格以工程确认和验收为准。
| 参数项目 | 规格 / 配置 |
|---|---|
| 自由度 | 6 |
| 额定负载 | 1.5 kg |
| 自重 | 4.2 kg |
| 工作半径 | 626 mm |
| 重复定位精度 | ±0.1 mm |
| 供电 | DC 24 V |
| 底座 | 70 × 70 mm,M5 × 4 |
| 安装 | 桌面安装 |
| 材料 | 铝合金骨架;塑料 / 树脂外壳 |
| 控制器 | 集成式 |
| 关节 | 运动范围 | 最高速度 |
|---|---|---|
| J1 | -154°~154° | 180°/s |
| J2 | 0°~195° | 195°/s |
| J3 | -175°~0° | 180°/s |
| J4 | -100°~112° | 225°/s |
| J5 | -75°~75° | 225°/s |
| J6 | -170°~170° | 225°/s |
| 参数项目 | 规格 / 配置 |
|---|---|
| 工作温度 | -20~50 °C |
| 湿度 | 25%~85%,无冷凝 |
| 噪声 | <60 dB |
| 开发支持 | Python;ROS 1 / ROS 2;URDF;Gazebo;Isaac Sim |
BUILD YOUR NEXT SETUP