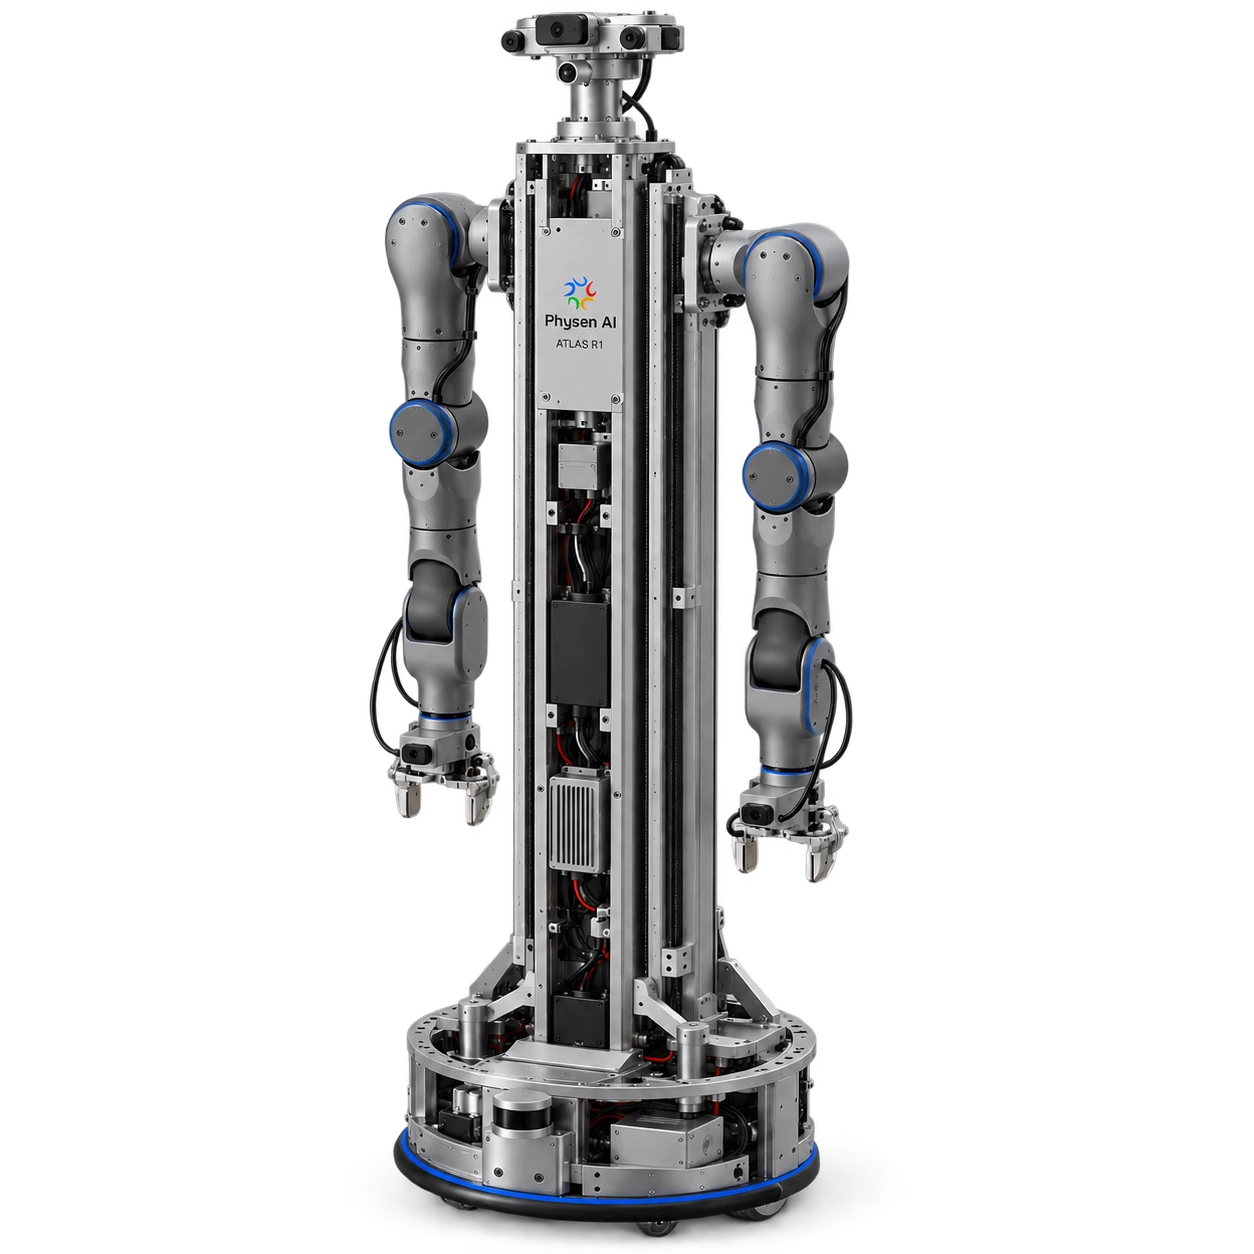
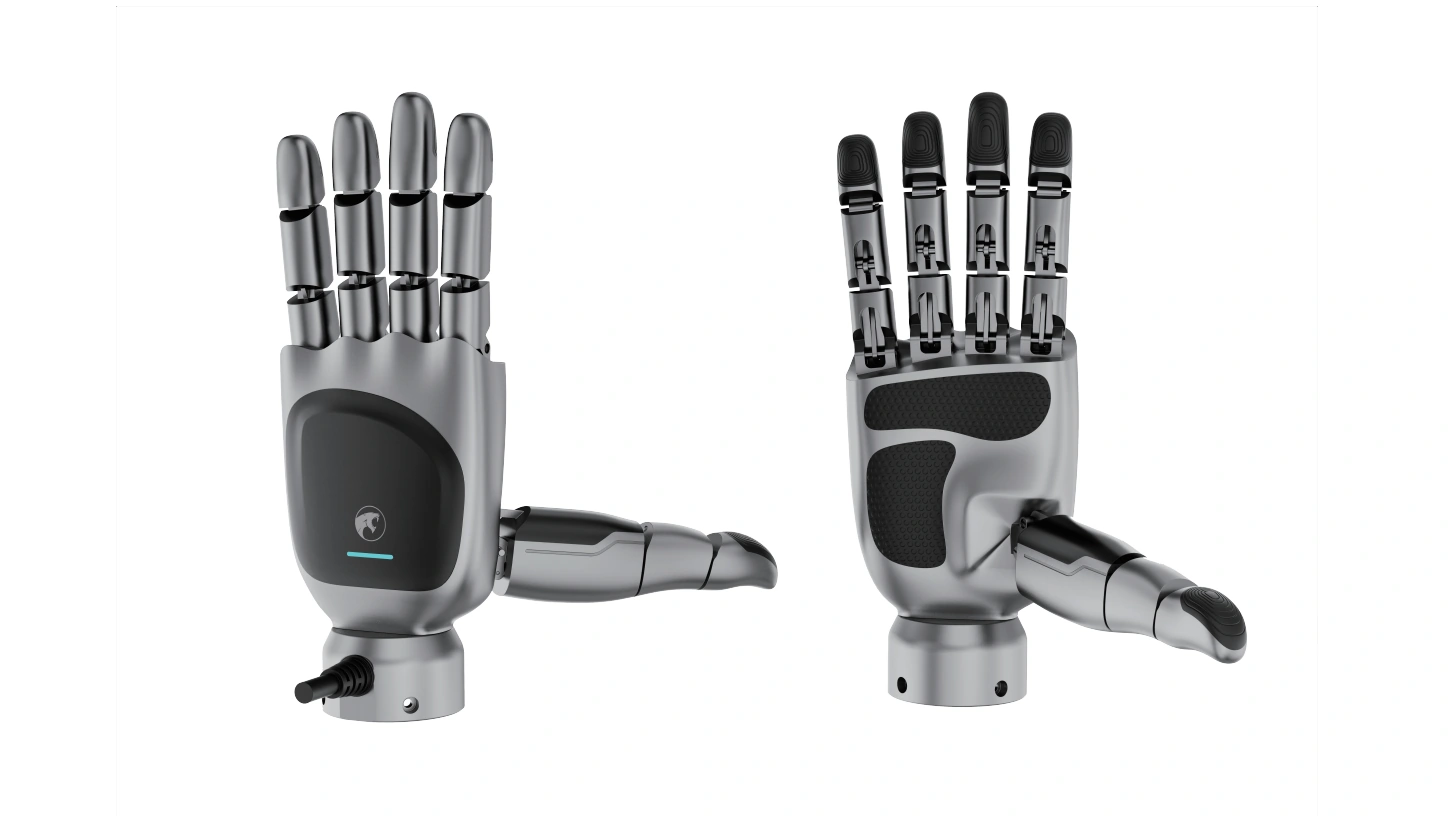
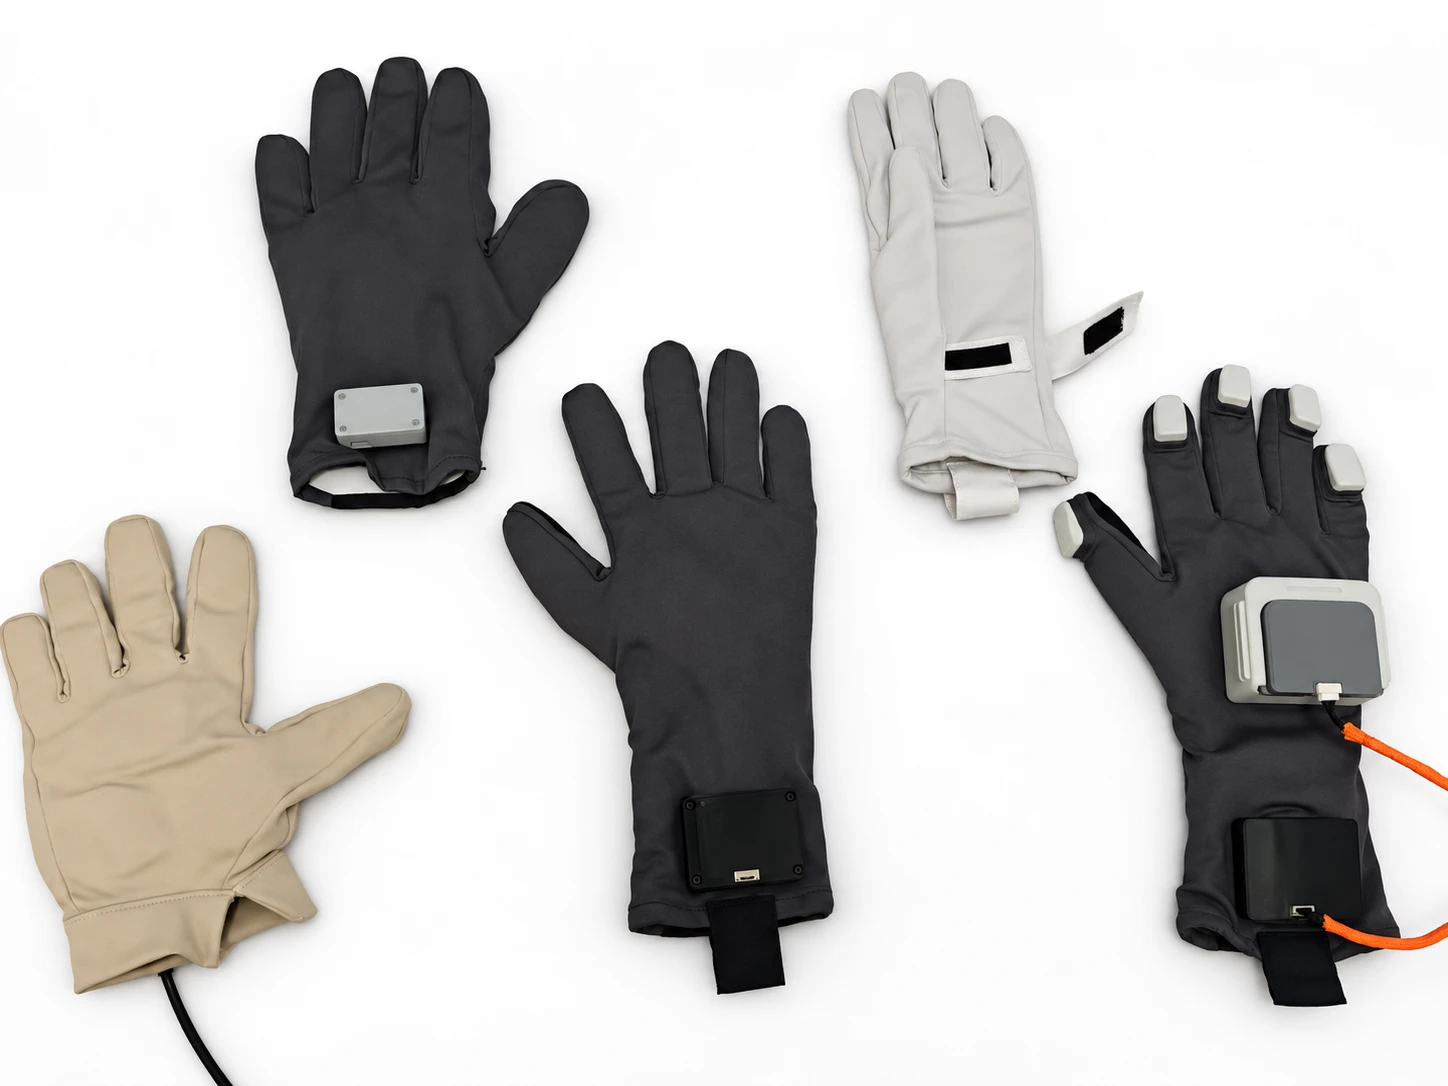
多一个自由度,多一种规划方式
七轴仿人构型为末端姿态保持、关节避障和冗余度求解提供研究空间。单臂自重 4.3 kg,重复定位精度标称 ±0.1 mm,适合实验台与固定工位集成。
 讨论项目
7-AXIS / RESEARCH MANIPULATOR
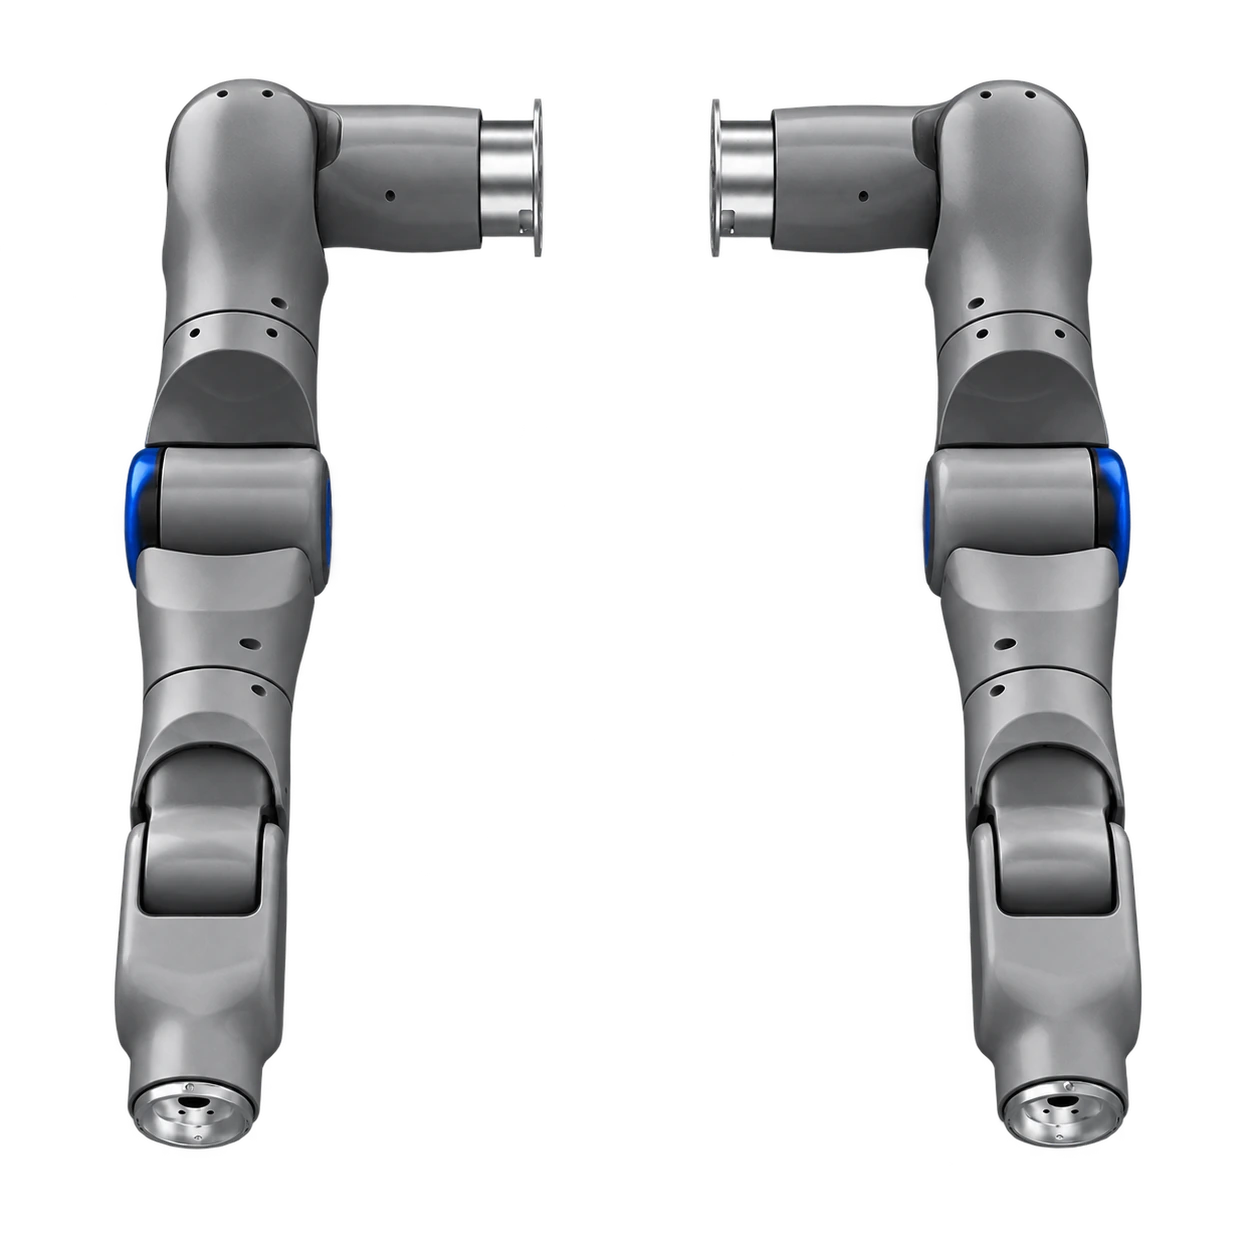
面向固定工位操作与机器人学习的七自由度轻量机械臂。以冗余运动自由度、拖动示教和力位混合控制,支持开展绕障规划、操作示范采集、阻抗控制与模仿学习研究;可按任务选择左臂、右臂或双臂组合。
按任务确认数据输出、接口适配与交付范围。
七轴仿人构型为末端姿态保持、关节避障和冗余度求解提供研究空间。单臂自重 4.3 kg,重复定位精度标称 ±0.1 mm,适合实验台与固定工位集成。
手册列有重力补偿、零力拖动与轨迹回放,示教采样率为 100 Hz;可记录关节位置、速度与力矩相关数据。采样率不等于控制频率,力矩读数也不直接等于末端接触力。
关节支持位置、速度、力矩及 MIT 混合控制。开发资料覆盖 Python / C++ SDK、ROS 2 Humble、MoveIt2、Gazebo 与 URDF;驱动版本、接口和示例随项目确认。
DIMENSIONS & INTERFACES
产品册尺寸原图,按整机、肩部、末端和关节编号分开查看。产品外观采用灰蓝配色;工程图保留原始标注。
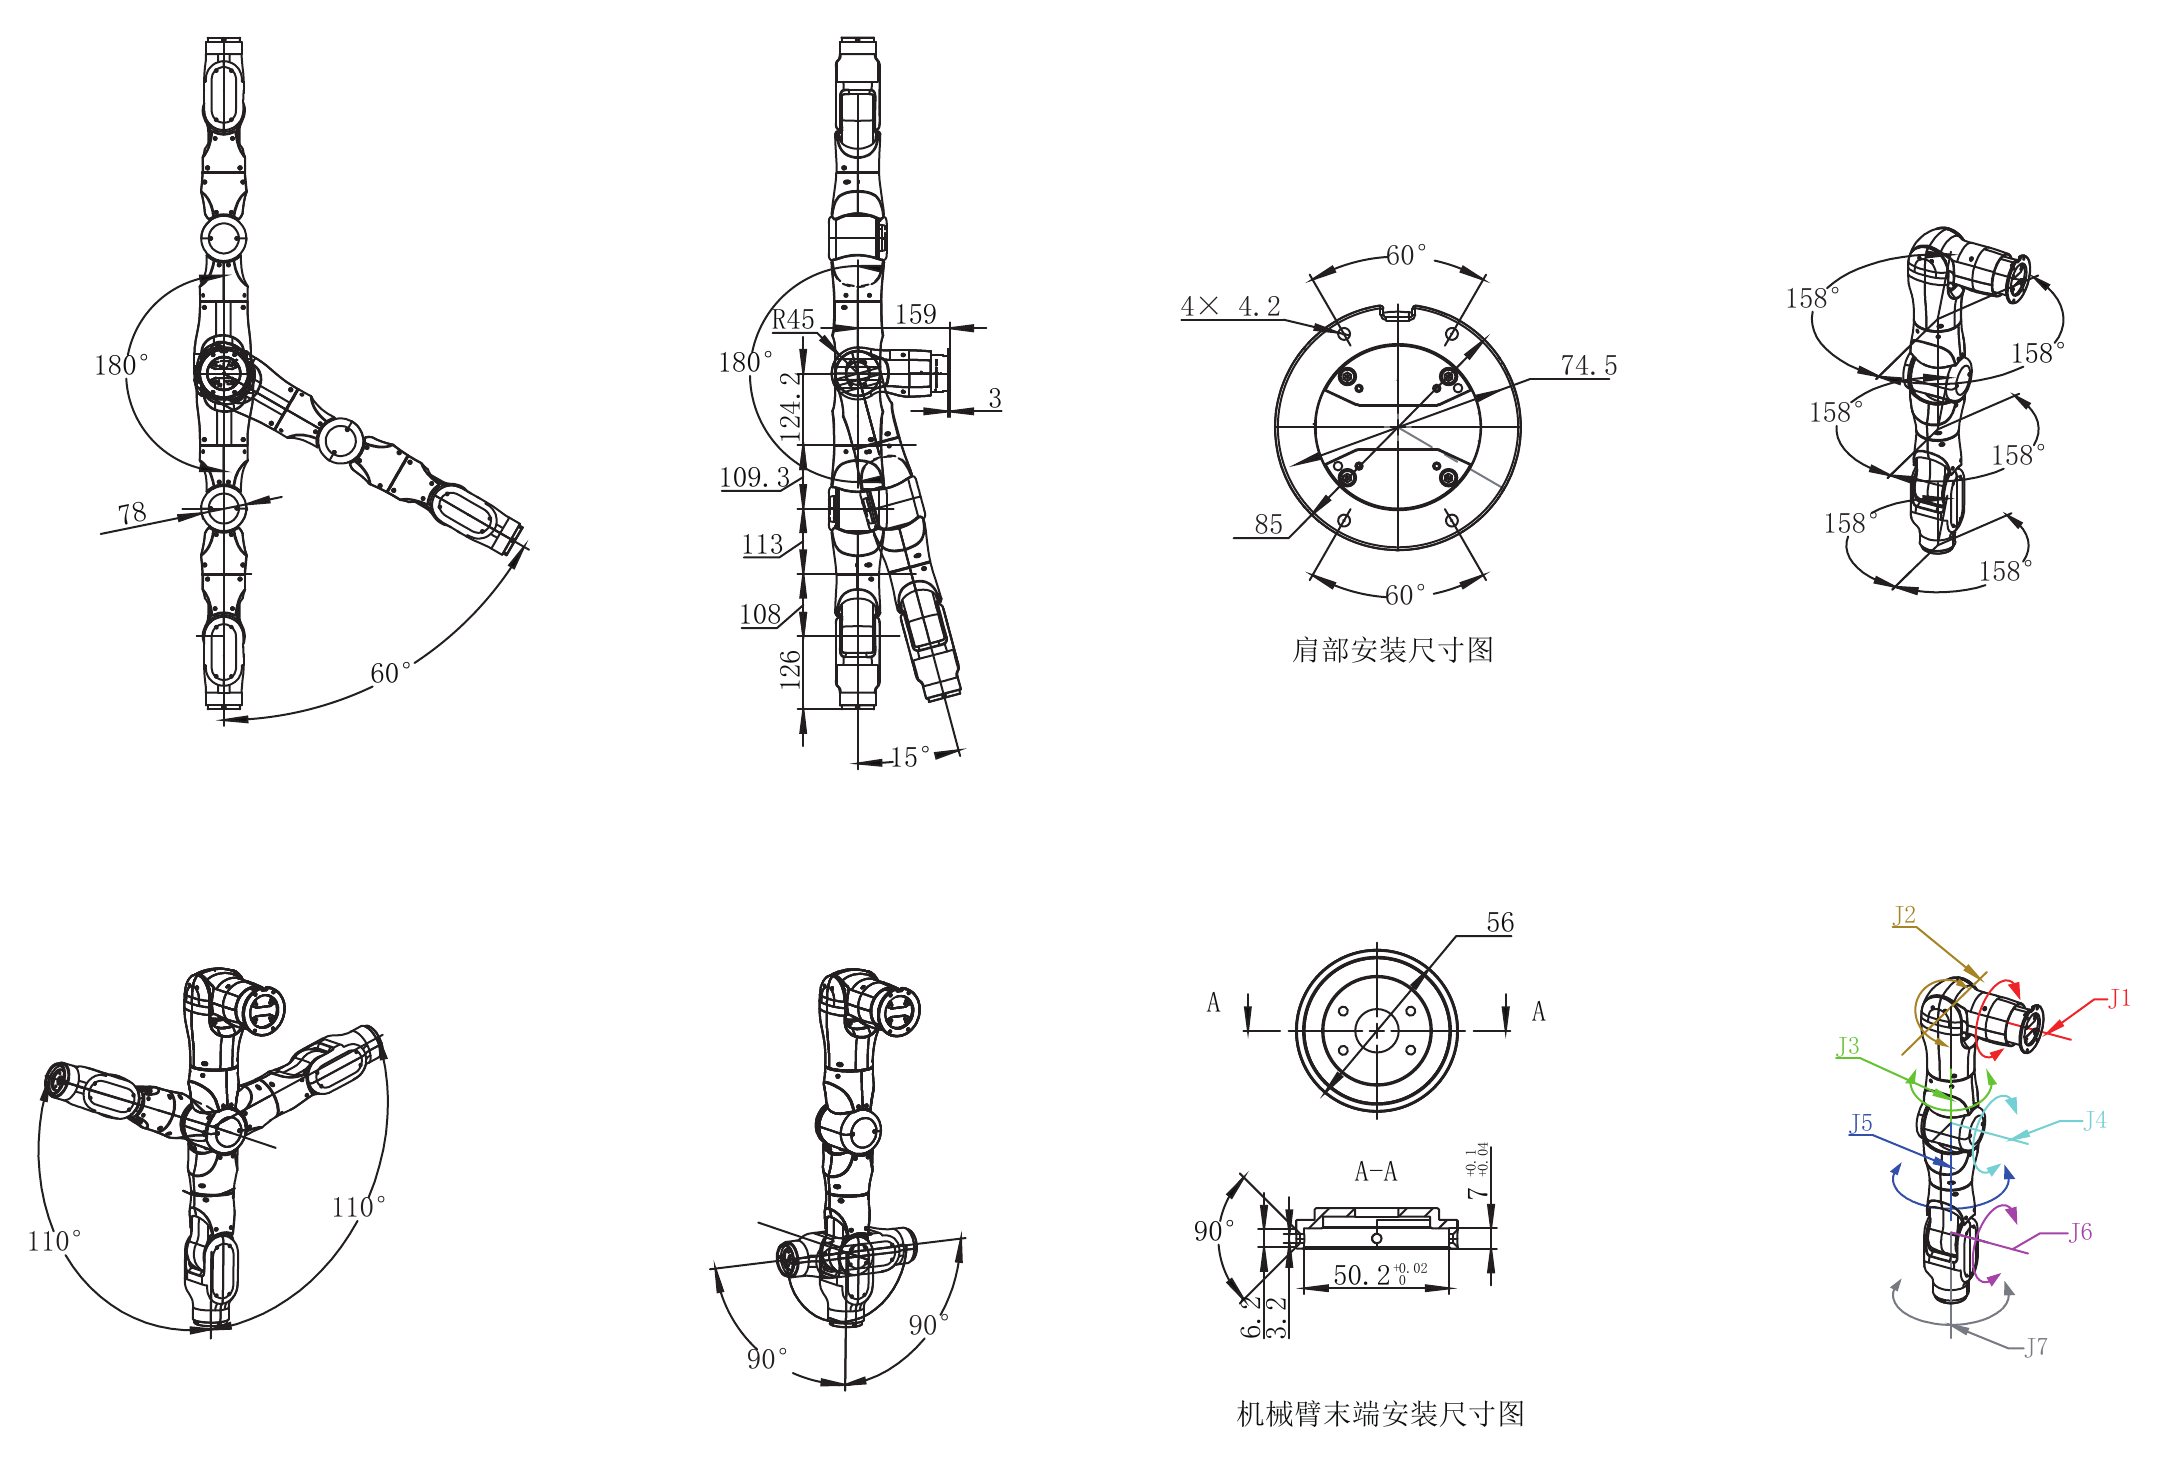
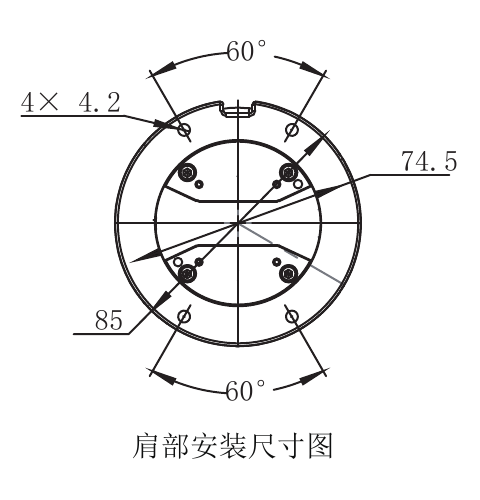
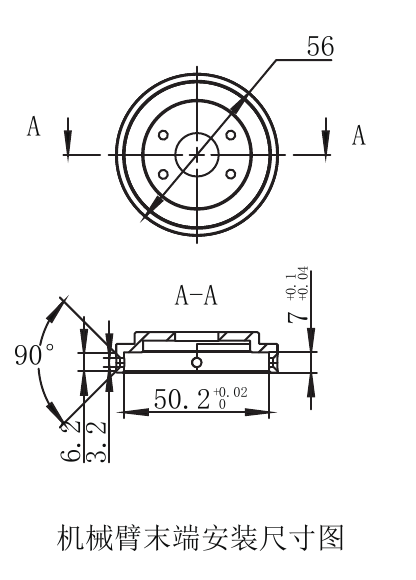
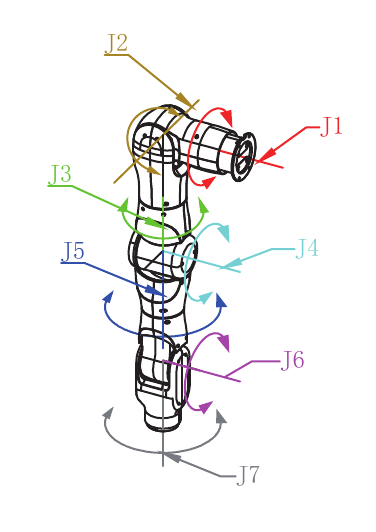
来源:七轴机械臂产品手册,尺寸示意页(PAGE 04)。本页用于选型与集成沟通;加工、安装及碰撞校核请使用对应版本的正式工程图与模型,不按网页图片比例测量。
READY FOR YOUR WORKBENCH
先确认安装与供电,再完成驱动、零点和示教记录,逐步建立可复现的操作实验。
按任务选型,核对肩部安装面、末端接口和工作空间。单臂自重标称 4.3 kg,末端最大负载标称 3 kg。
手册要求电源至少满足 6 A。CAN 通信速率为 1 Mbps,可通过 USB 转 CAN 接入工作机;适配器与线缆按配置清单提供。
推荐 Ubuntu 22.04 LTS。开发工具链包括 Python / C++ SDK、MoveIt2、Gazebo 与 URDF,版本和授权范围按项目确认。
在零力控制与重力补偿条件下进行低速拖动,记录关节位置、速度及力矩相关数据,并支持轨迹回放。采样率不是控制频率。
确认运动范围内无障碍物,核对零点与安全边界。拖动示教需正确启用零力控制,不在断电或未解除制动时强行拖动;高速或接触任务需先验证末端保护与风险控制。
THE DETAILS MATTER
参数依据产品手册整理,为资料标称值,非本站实测。负载、精度与速度须结合安装方式、末端、工作姿态及测试条件确认;整机验收以项目配置与实测报告为准。
| 参数项目 | 规格 / 配置 |
|---|---|
| 自由度 | 7 轴(7-DOF) |
| 单臂自重 | 4.3 kg |
| 最大末端负载 | 3 kg |
| 最大臂展 | 739.45 mm |
| 重复定位精度 | ±0.1 mm |
| 结构材料 | 铝合金框架、塑料外壳 |
| 安装方式 | 固定工位;安装面需水平、稳固,安装孔位按对应版本图纸确认 |
| 选型方式 | 左臂 / 右臂 / 双臂组合 |
最大负载不是任意姿态下的可用负载保证;末端工具质量、重心及动态工况需纳入选型验证。重复定位精度不等于绝对定位精度。
| 关节 | 运动范围 | 最大速度 | 额定扭矩 | 最大扭矩 |
|---|---|---|---|---|
| J1 | -60°~+180° | 180°/s | 15 N·m | 30 N·m |
| J2 | -180°~+15° | 180°/s | 15 N·m | 30 N·m |
| J3 | ±158° | 180°/s | 15 N·m | 30 N·m |
| J4 | ±110° | 180°/s | 15 N·m | 30 N·m |
| J5 | ±158° | 180°/s | 3 N·m | 7 N·m |
| J6 | ±90° | 180°/s | 3 N·m | 7 N·m |
| J7 | ±158° | 180°/s | 3 N·m | 7 N·m |
J1–J4 为大臂关节,J5–J7 为腕部关节。以上为手册数值;左右臂的坐标、零点和符号以对应驱动与安装版本为准。最大扭矩不代表可持续输出。
| 参数项目 | 规格 / 配置 |
|---|---|
| 整机供电 | DC 48 V;手册要求电源至少满足 6 A,实际选型需保留工况余量 |
| 综合功率 | <300 W |
| 通信 | CAN 2.0,1 Mbps;配套 USB 转 CAN 接入 |
| 外部接口 | 电源接口 × 1、CAN 接口 × 1 |
| 关节编码器 | 21 位双编码器 |
| 关节控制模式 | 位置 / 速度 / 力矩 / MIT 混合控制 |
| 示教功能 | 重力补偿、零力拖动记录、轨迹回放 |
| 示教采样率 | 100 Hz |
| 示教记录 | 关节位置、速度及力矩相关数据;字段、单位与时间戳按 SDK 版本核对 |
关节模组的宽电压范围不能替代整机 DC 48 V 供电要求。CAN 总线速率与示教采样率均不等于策略推理或端到端控制频率。
| 参数项目 | 规格 / 配置 |
|---|---|
| 推荐开发环境 | Ubuntu 22.04 LTS |
| 开发接口 | Python / C++ SDK;具体 API 与示例以交付版本为准 |
| 机器人中间件 | ROS 2 Humble 驱动包 |
| 运动规划 | MoveIt2 |
| 仿真与模型 | Gazebo、URDF 与控制器配置;模型与实机版本需匹配 |
| 工程资料 | 可按项目提供安装与末端接口资料,确认版本及使用许可 |
| 数据平台接入 | 可按项目配对视觉、关节状态、动作指令和任务事件,单独验证同步与导出 |
| 训练与推理 | 可配套外置工作站或云端服务;不默认内置 GPU、模型或已完成训练的技能 |
软件、模型与图纸的可用版本及许可逐项核对,不将第三方开发资料描述为自研成果或默认交付完整开源工程。
| 参数项目 | 规格 / 配置 |
|---|---|
| 工作温度 | 5~50 °C |
| 相对湿度 | 35%~80% RH,无结霜 |
| 噪声 | <60 dB(手册未列测量条件) |
| 本体方案 | 单左臂、单右臂或双臂组合;数量与安装方向在订单中明确 |
| 连接附件 | USB 转 CAN 模块、USB 线、电力及 CAN 通信线、安装紧固件与工具,按配置清单交付 |
| 单独确认 | 电源适配器、夹爪、触觉末端、相机、工装、工作机及安全组件是否包含 |
FROM CAPTURE TO ARCHIVE
确定单臂或双臂、末端质量与重心、工位空间及安全边界,检查安装刚度与供电。
核对零点、驱动与重力补偿,在安全条件下采集示范;需要视觉时同步记录标定与时间关系。
先验证低速轨迹回放,再按约定任务评测策略;保留人工接管、失败与异常日志。
BUILD YOUR NEXT SETUP
START WITH YOUR TASK
从设备选型到数据与训练流程,一起确认适合的项目起点。