让结构为实验让路
采用外露骨架、标准安装位与可维护线缆的设计方向,便于更换传感器、末端与计算模块;活动关节仍需必要防护。
 全部产品
内部方案 · 品牌概念展示与参考配置 · 非正式产品发布
OPEN STRUCTURE / MOBILE MANIPULATION
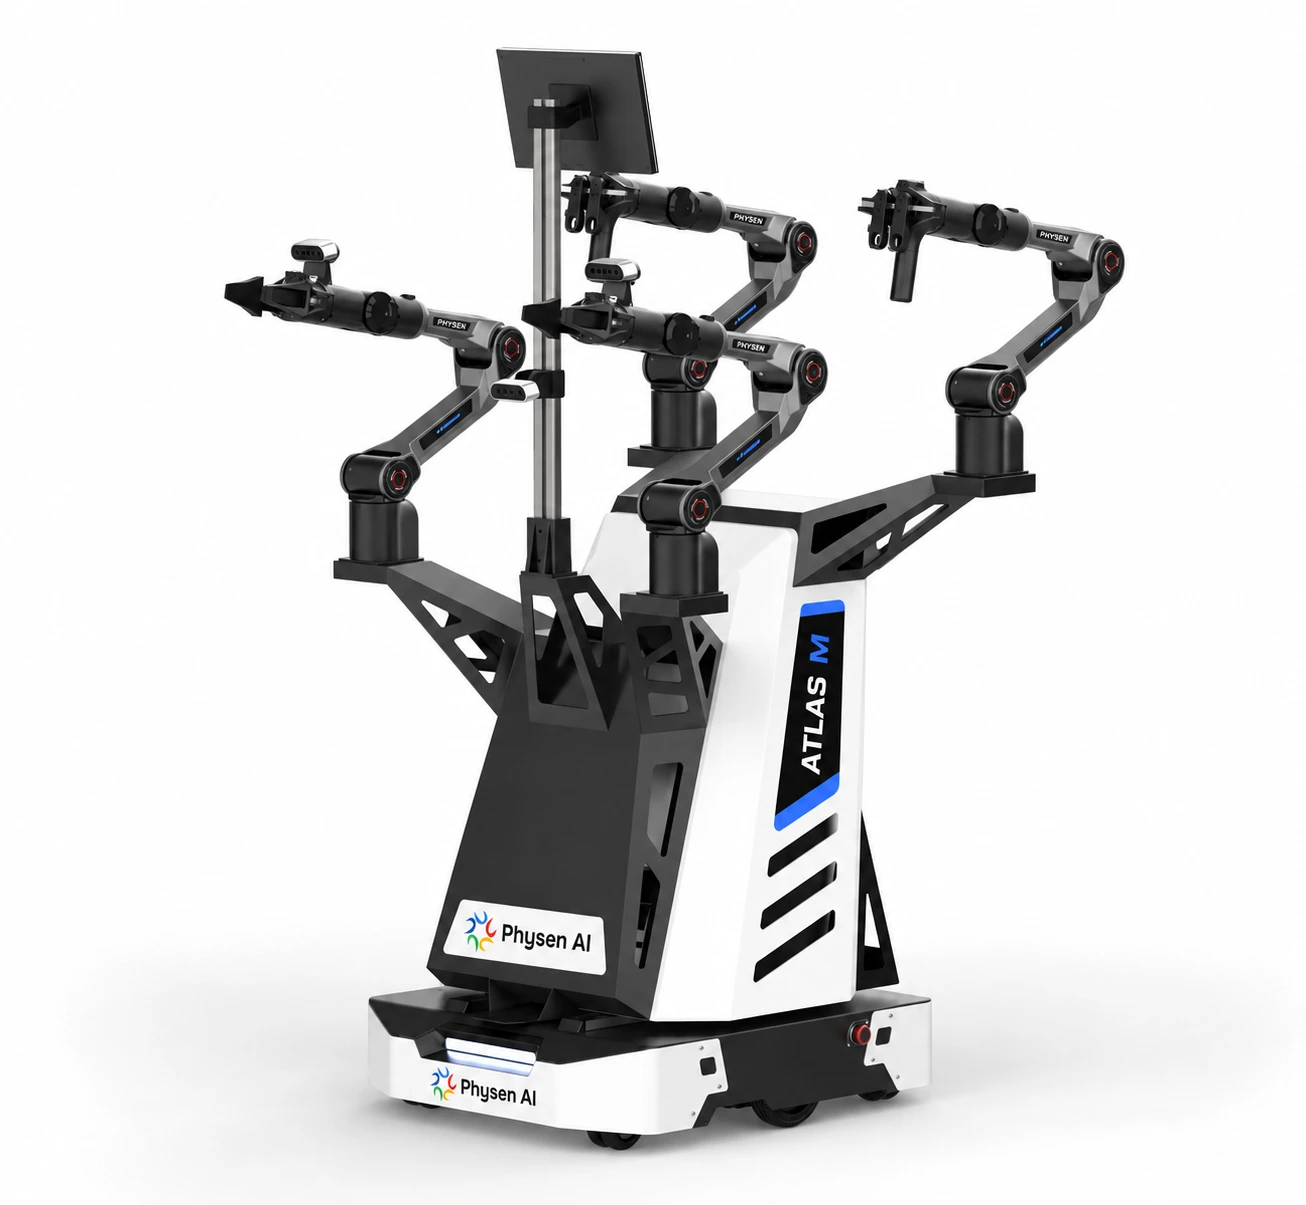
去掉装饰外壳,把结构、接口和实验空间留给研究者。以轮式底盘、升降躯干、双臂与头部感知为拟定架构,连接移动操作、遥操采集与策略验证。
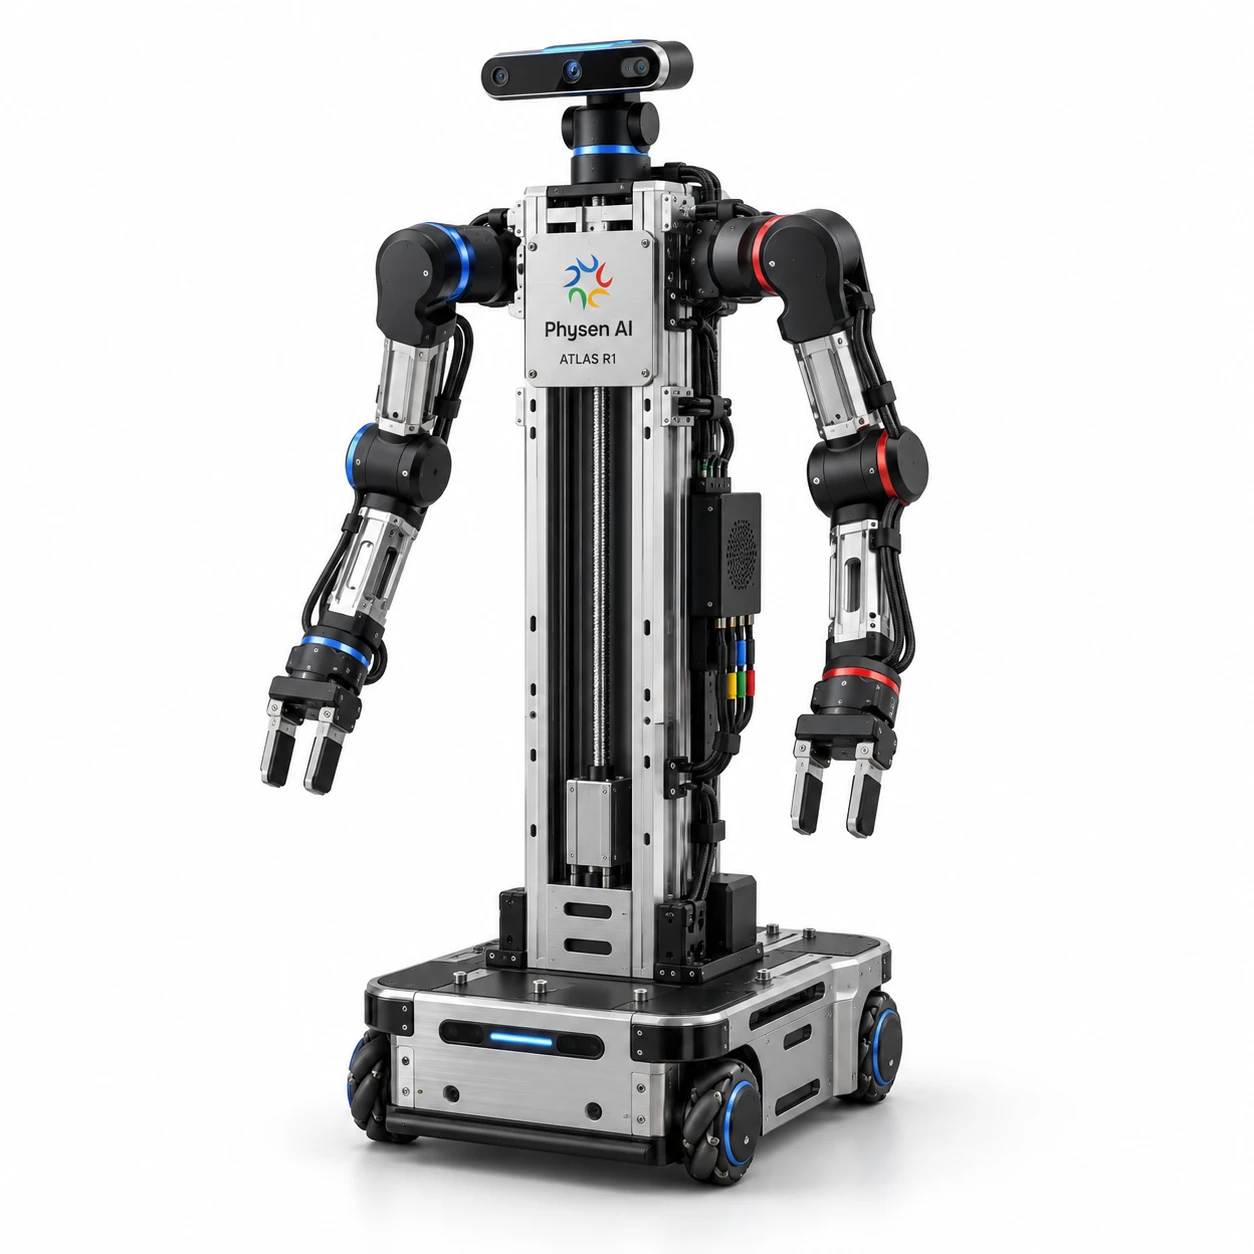
采用外露骨架、标准安装位与可维护线缆的设计方向,便于更换传感器、末端与计算模块;活动关节仍需必要防护。
拟将移动底盘、升降躯干、双臂与头部感知组合为一套研究平台,面向桌面与跨工位操作。轮式人形不代表具备双足行走能力。
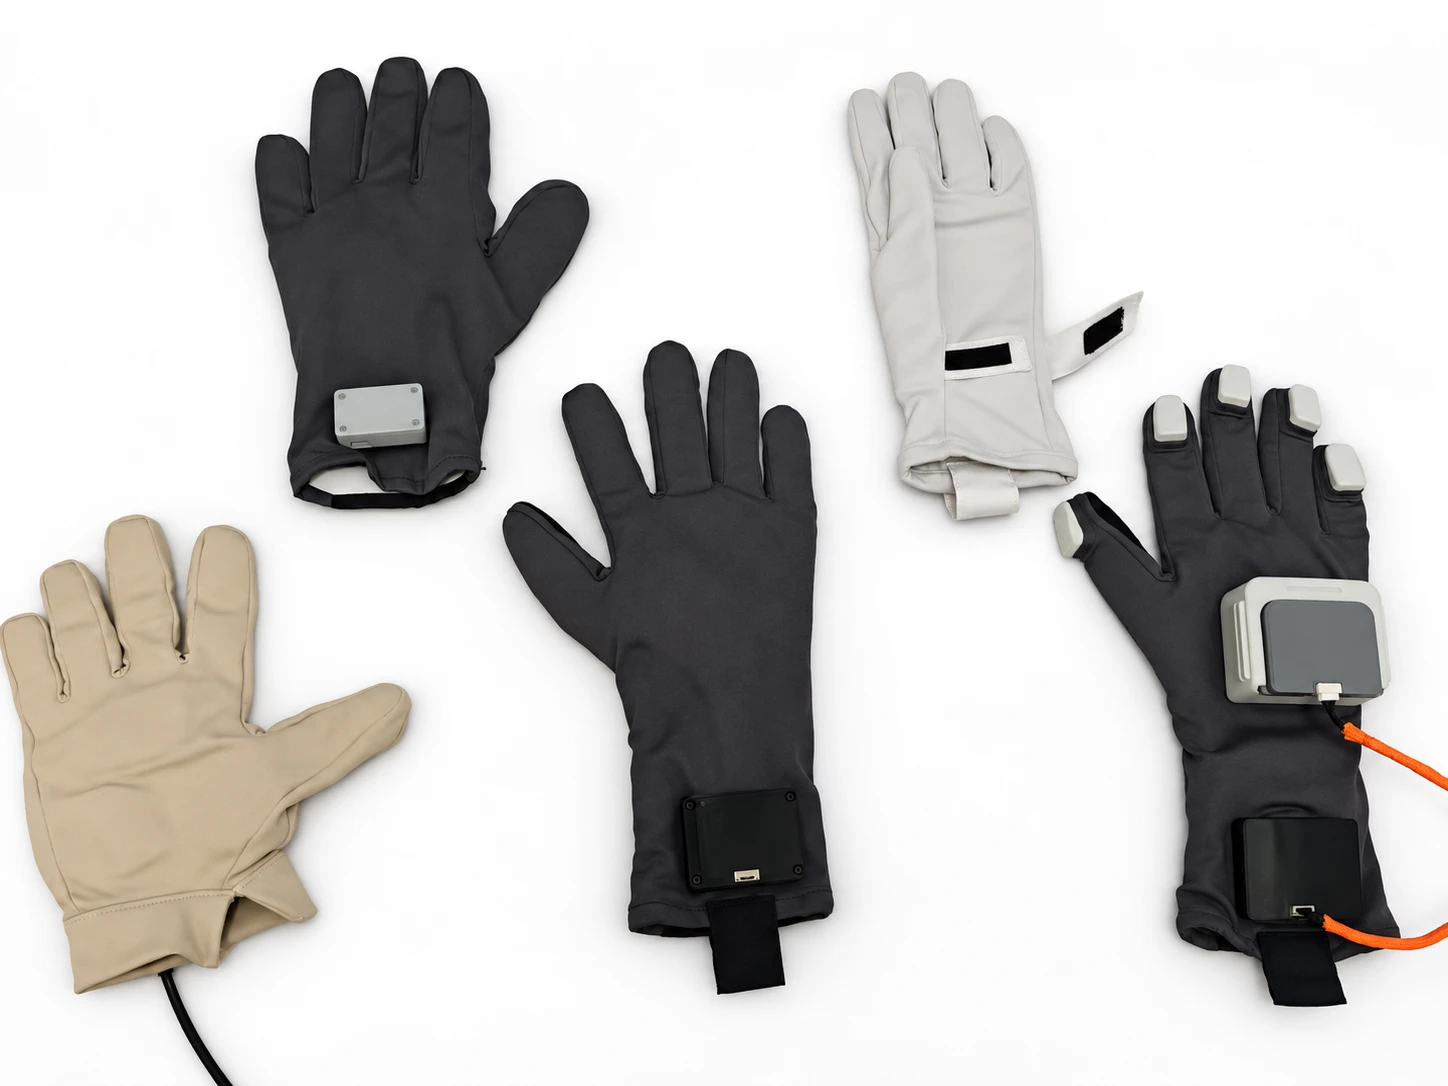
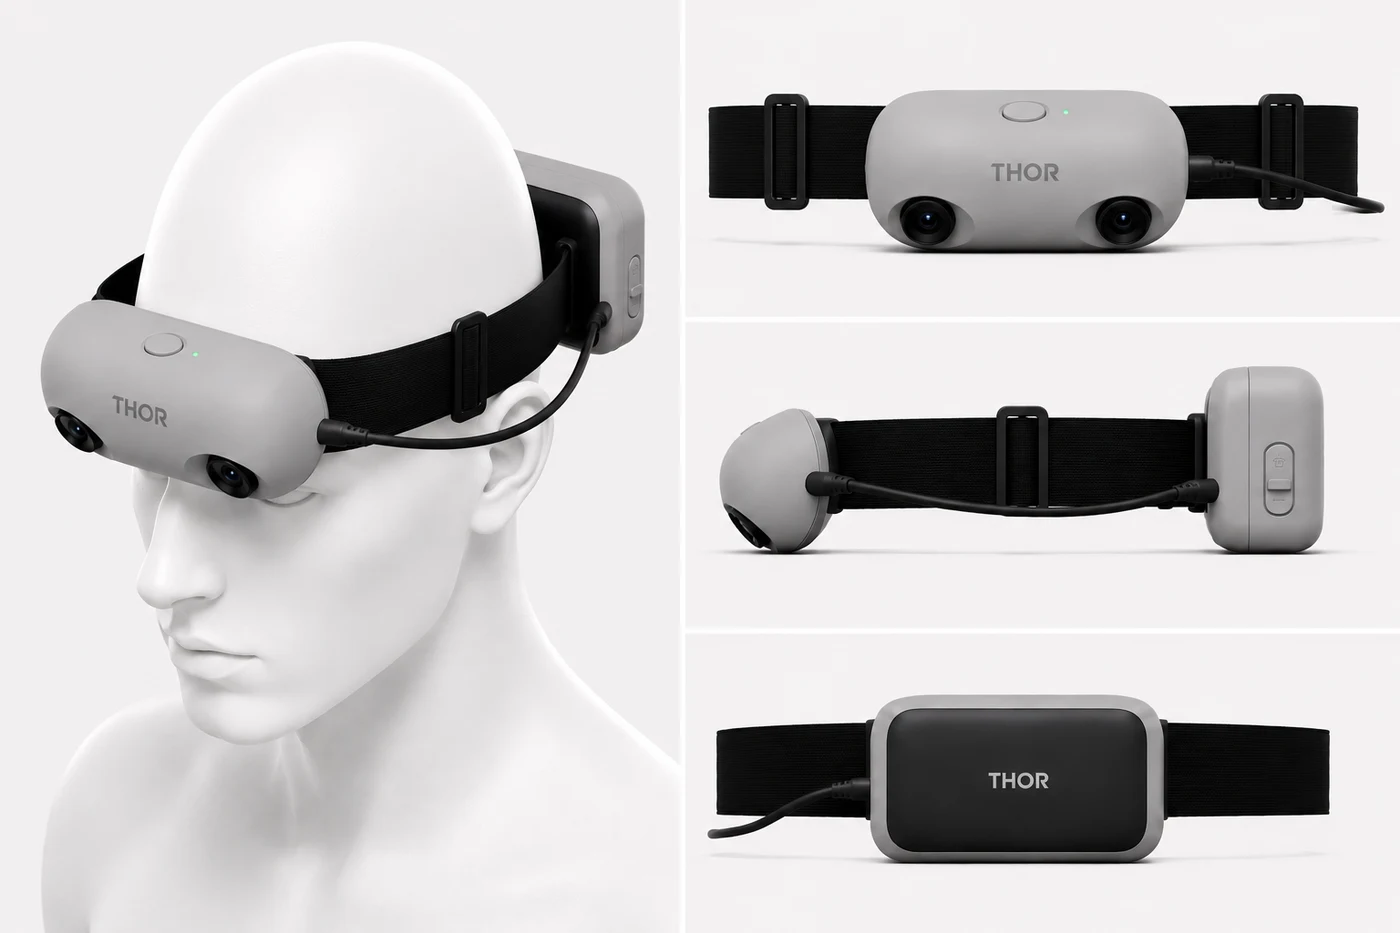
规划接入 THOR Ego、UMI 和触觉数据手套,将人类示范、遥操接管、机器人状态及任务结果分别记录,适配范围按项目确认。
COMPUTE / CONFIGURED FOR YOUR WORK
RTX 4070 至 RTX 5090,六档主型号方案选配;不默认包含训练云算力。
当前选型:Physen AI Atlas R1 · NVIDIA GeForce RTX 4070 · 随车主机或外置工作站,待工程确认 · 内部方案选配,非下单或交付承诺
Ti / SUPER 等变体、显存容量、整机电源与云训练资源另行确认。此处仅记录当前页面选型,不提交订单、不预留库存,也不承诺训练速度或兼容性。
THE DETAILS MATTER
R1 处于方案设计阶段。以下为拟定架构与研究方向,不沿用其他整机的尺寸、重量、负载或自由度;具体规格待工程验证。
| 参数项目 | 规格 / 配置 |
|---|---|
| 产品名称 | Physen AI Atlas R1 |
| 产品定位 | 开放式轮式人形科研平台;内部方案设计中 |
| 结构 | 开放式模块化骨架,减少装饰外壳,保留必要防护 |
| 移动与躯干 | 轮式移动底盘 + 升降躯干;驱动形式、行程与速度待定 |
| 双臂 | 左右双臂研究架构;关节数、工作空间、负载与精度待定 |
| 末端 | 平行夹爪为概念示意;触觉末端 / 灵巧手适配另行确认 |
| 感知 | 规划头部视觉及按需腕部视觉;型号、数量与同步待定 |
| 计算方案 | RTX 4070 / 4080 / 4090 / 5070 / 5080 / 5090 选型评估;高功耗配置优先评估外置工作站 |
| 安全设计 | 急停、限位、失联停机、碰撞风险控制及活动部件防护需工程验证 |
“开放式”描述可扩展的结构设计,不代表硬件、固件或控制软件已开源。概念图中的模块数量与形状不构成交付清单。
| 参数项目 | 规格 / 配置 |
|---|---|
| 采集 | 规划记录视觉、关节状态、末端状态、底盘状态与任务事件 |
| 遥操作 | 拟支持指定示教设备与安全接管;控制接口与时延待确认 |
| 训练链路 | 规划连接数据清洗、标注、版本管理与训练导出 |
| 策略部署 | 控制频率、推理时延、动作空间与安全约束按任务适配 |
| 外部设备 | THOR Ego / UMI / 触觉数据手套 / FMG + IMU 的联合采集适配需验证 |
| 接口与仿真 | SDK、通信协议、ROS 适配、URDF 和仿真资产的交付范围待确认 |
集成规划不是当前可用功能清单;不承诺未经实测的机器人任务成功率。
| 参数项目 | 规格 / 配置 |
|---|---|
| 物理规格 | 尺寸、重量、重心、整机功耗与运输条件 |
| 运动能力 | 自由度、臂展、负载、重复定位精度与底盘速度 |
| 运行条件 | 电池容量、续航、充电、散热、噪声与工作环境 |
| 数据质量 | 采样频率、丢包率、时钟映射与跨设备同步误差 |
| 交付范围 | 本体、末端、传感器、计算单元、软件许可与技术支持 |
BUILD YOUR NEXT SETUP