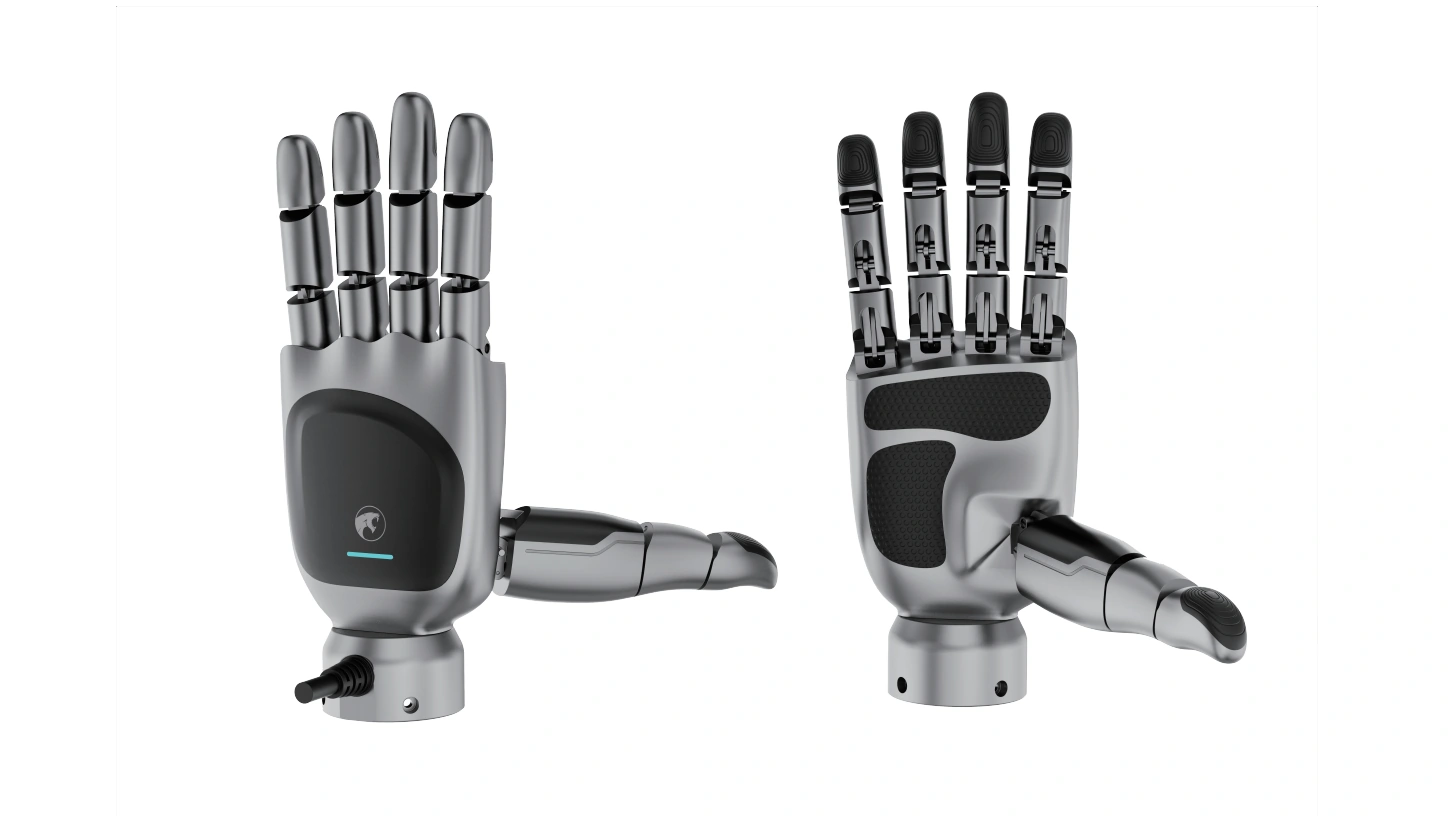
五指形态,六路控制
拇指横向、纵向各一路,其余四指分别控制屈伸。指节通过机构联动,不将每个可见指节视为独立驱动自由度。
 讨论项目
DEXTEROUS HAND / 6 DOF
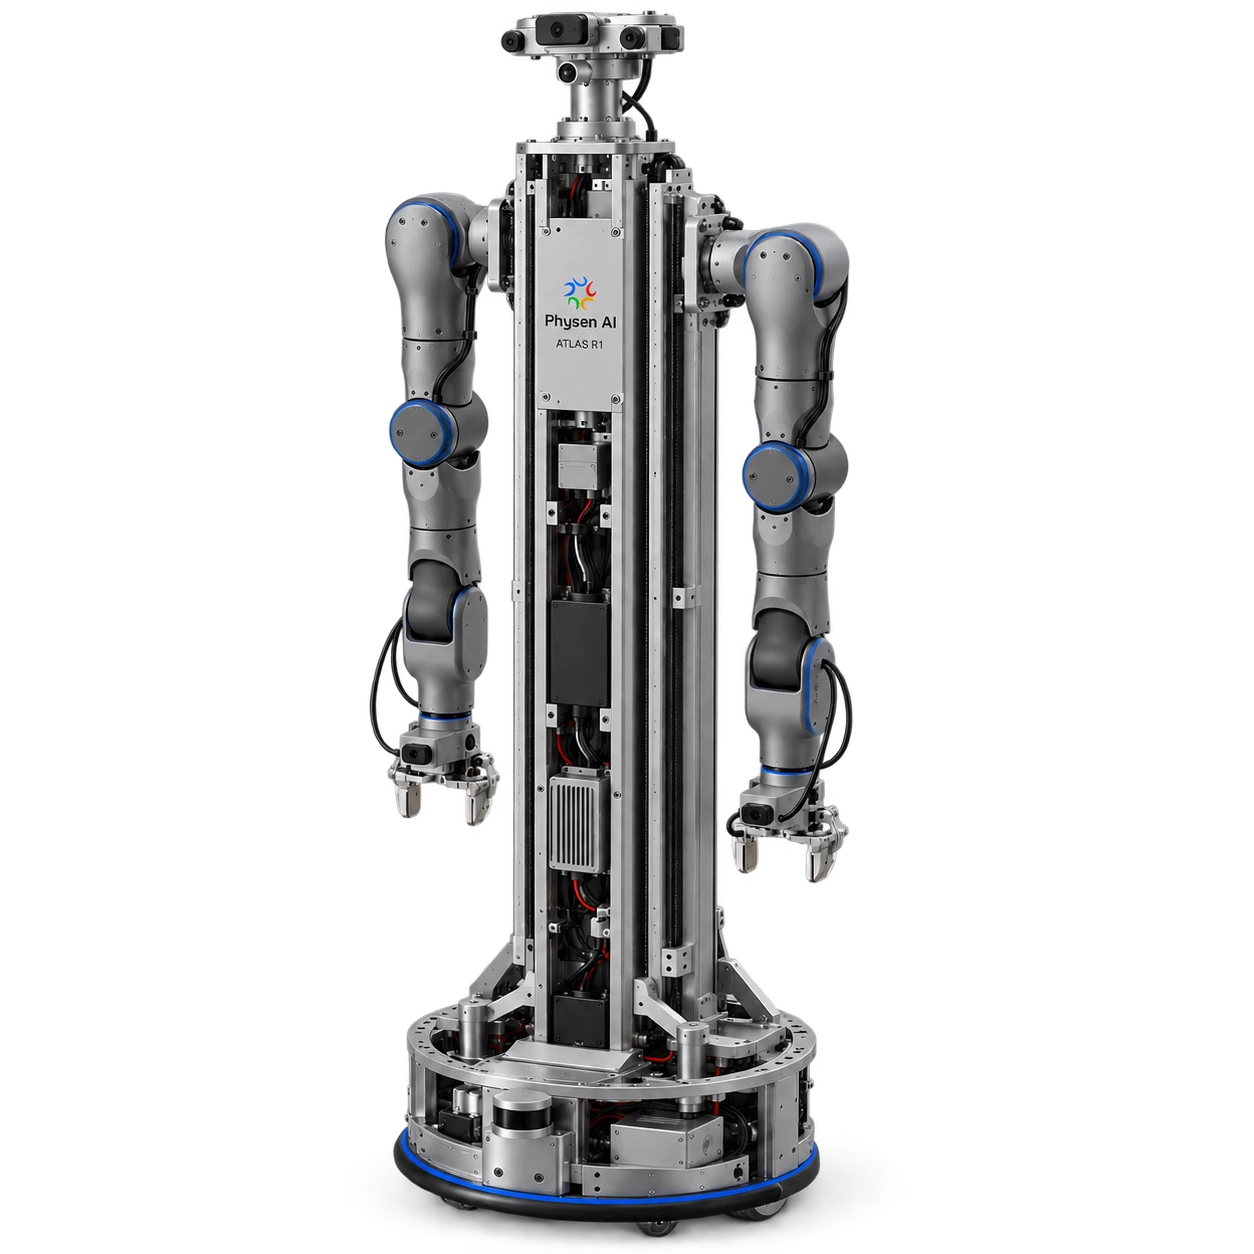
把抓取从两指开合,扩展到多指协同。eHand-6 提供左右手版本,以六个控制通道完成五指动作,可作为 A7 与 R1 的末端选配,服务抓取策略、遥操映射与操作数据研究。
按任务确认数据输出、接口适配与交付范围。
拇指横向、纵向各一路,其余四指分别控制屈伸。指节通过机构联动,不将每个可见指节视为独立驱动自由度。
左手、右手可按单臂或双臂任务配置。安装方向、运动范围与通信地址分别核对,双手并不自动包含在单手配置中。
位置、速度模式与最多 16 个路点支持动作研究。反馈包括状态、故障及归一化位置 / 速度;与相机、机械臂时间信息配对记录。
SIX CHANNELS. COORDINATED MOTION.
拇指负责对掌与屈伸,其余四指分别控制弯曲。按任务组合动作,探索包络抓取、捏取与手势复现。
结构联动示意,指节并非全部独立驱动。
下发位置、速度与最大电流百分比;保存最多 16 个路点,用于重复动作与任务流程研究。
记录运行状态、故障码与归一化位置 / 速度,并配对视觉和机械臂状态。指令与回读值分开保留。
LEFT / RIGHT · DIMENSIONS
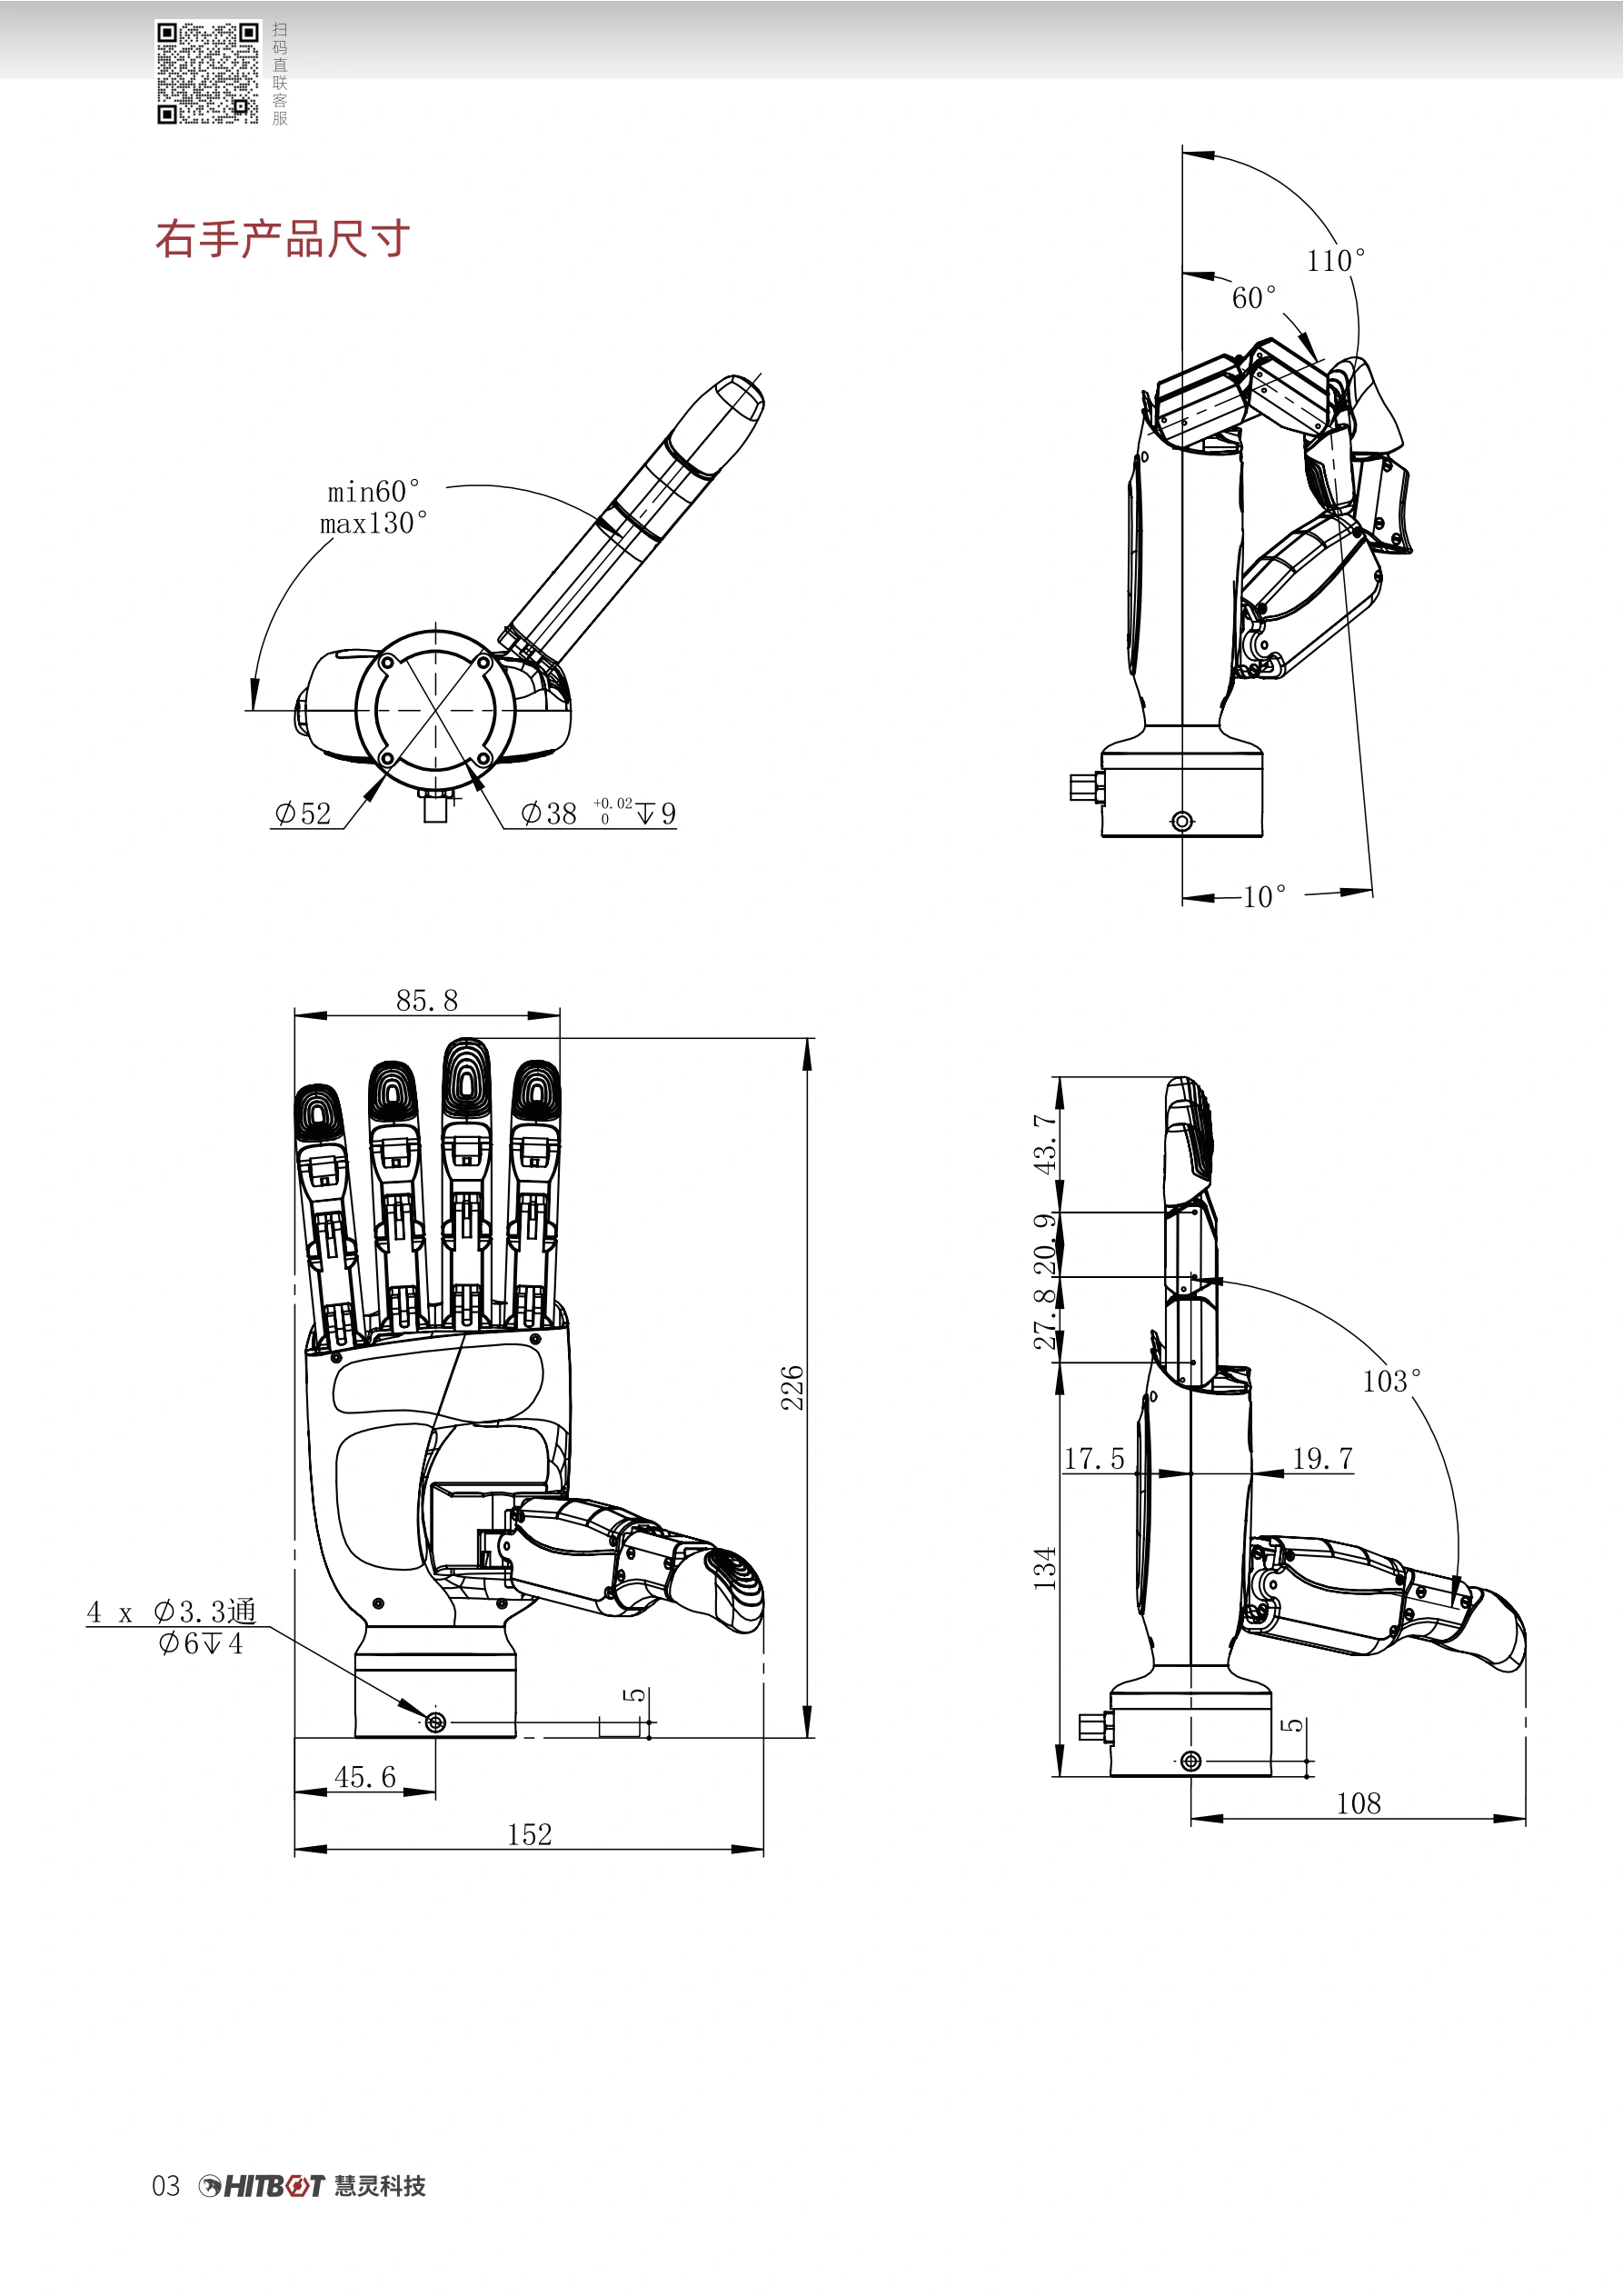
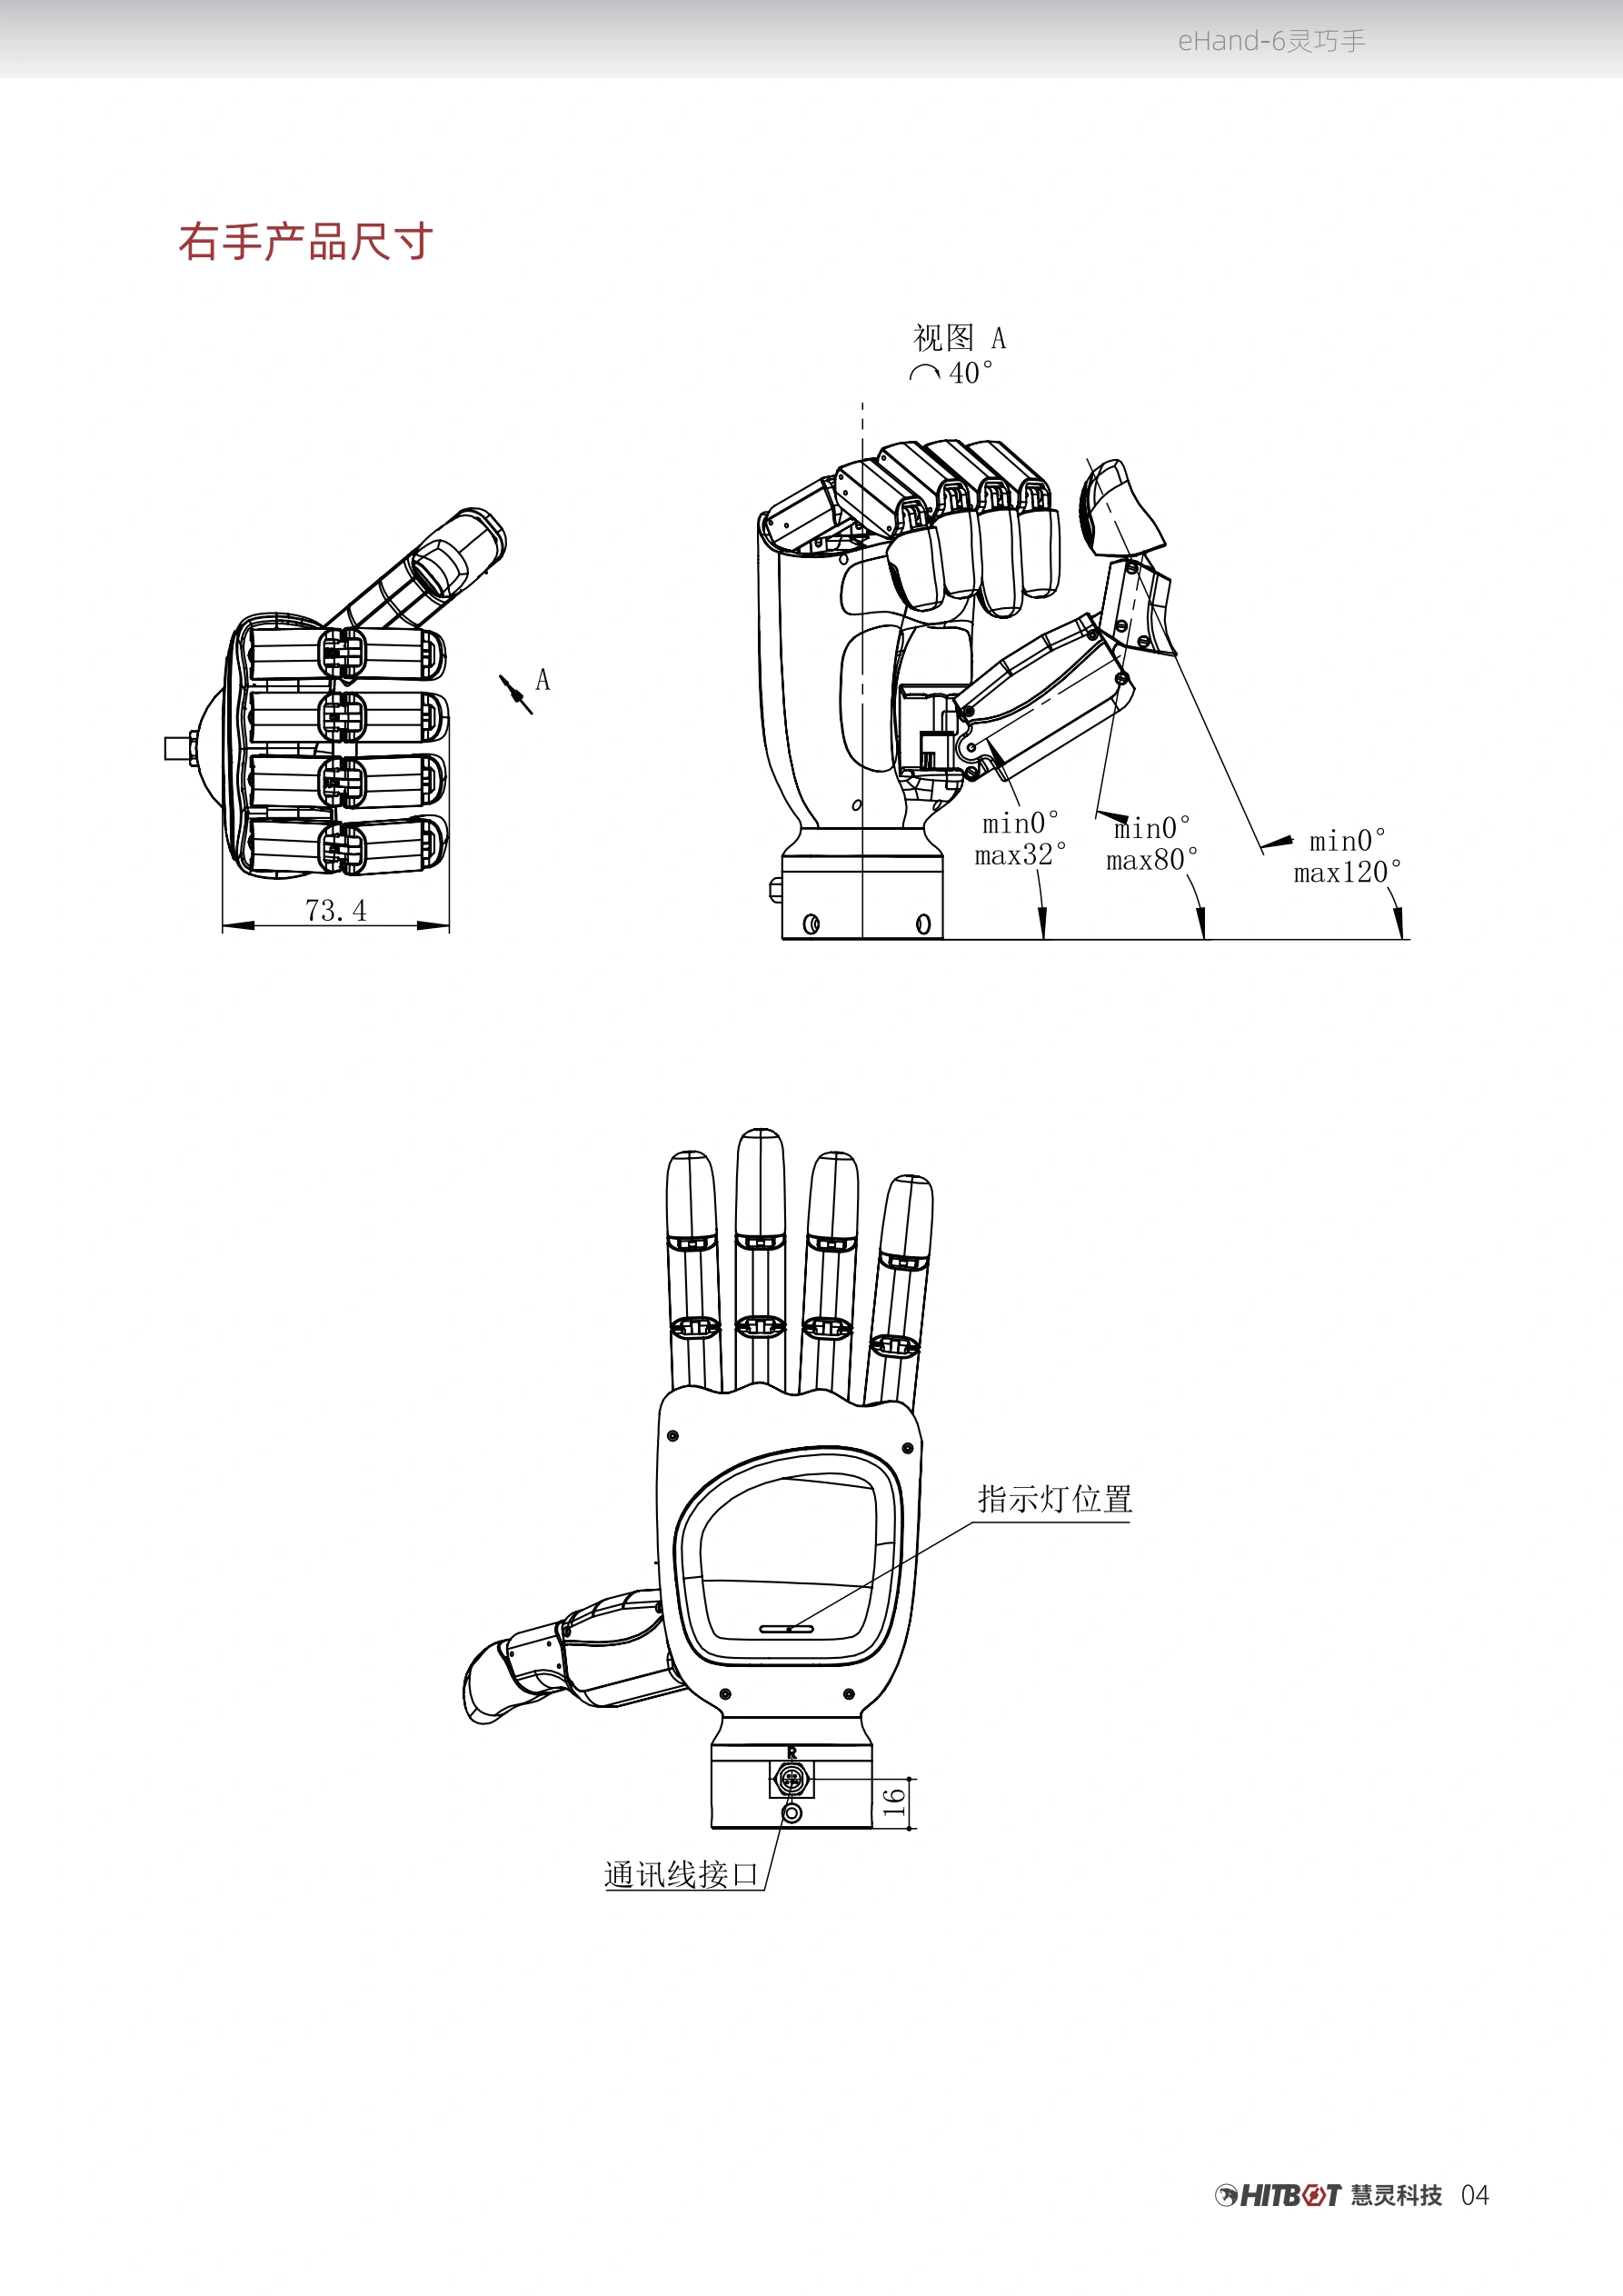
原始工程图保留尺寸、公差与角度标注。标称外形为 226 × 88 × 52 mm,实际设计还需考虑拇指展开、转接件和线缆。
来源:eHand-6 无刷版本手册印刷页 03–06。用于选型沟通;加工与碰撞校核应使用对应硬件版本的正式工程图和模型,不按网页图片比例测量。
A7 × R1 × END EFFECTOR
机械、电气、控制与数据四条链路分别适配,让灵巧手成为可验证的末端模块。
机械转接
依据左右手工程图设计转接件,确认孔位、紧固与走线。手指展开和腕部姿态纳入碰撞检查,不以外形相近判断直接兼容。
供电与总线
A7 使用 DC 48 V、CAN 2.0;灵巧手使用 24 VDC ±10%、CAN FD。分别配置匹配的供电与通信通道,由主机进行软件协调。
末端负载
手、法兰、线缆和工件均计入 A7 末端负载,并校核重心与力矩。灵巧手的 5 kg 提拉标称不能覆盖 A7 的 3 kg 末端负载限制。
遥操与数据
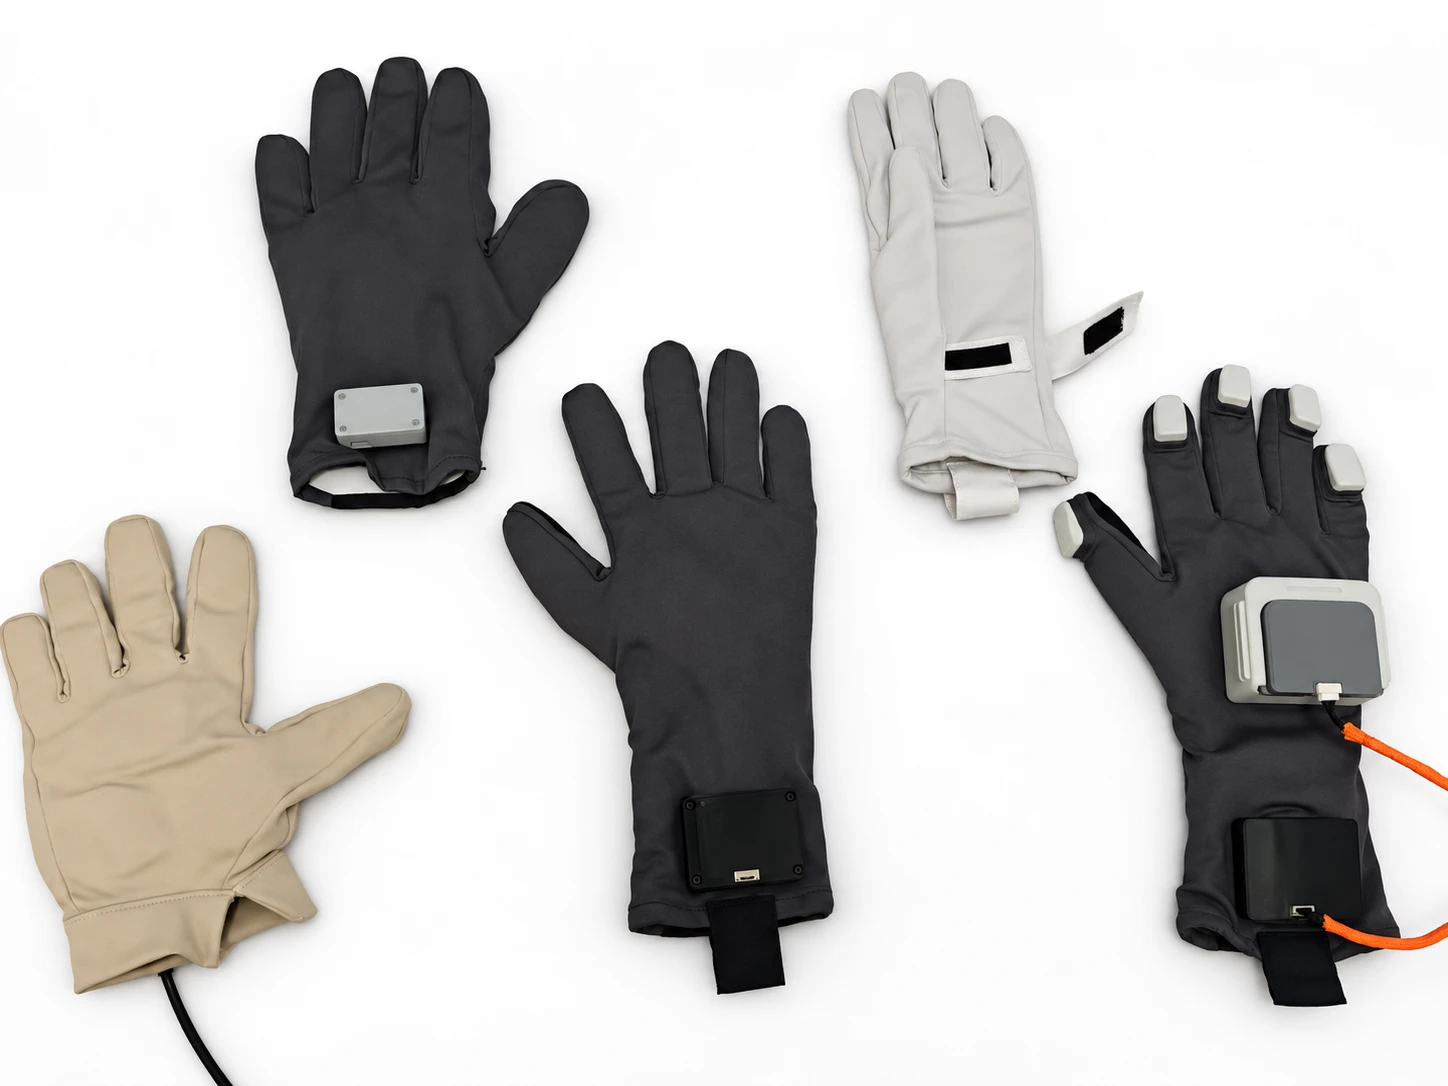
手套、视觉或其他输入需建立动作映射、限幅与标定。分开记录目标指令、归一化反馈和任务结果,不将人体姿态直接作为执行真值。
首次上电完成回零,先在低速、空载条件验证指向、限位和停止行为,再进入带物体实验。
查看 R1 模块化产品册THE DETAILS MATTER
依据所提供的《灵巧手使用手册(无刷版本)》:型号 eHand-6,通信章节适用于 V2.0 无刷版本。以下为手册标称与协议说明,非本站实测,也不是集成后的整机性能。
| 参数项目 | 规格 / 配置 |
|---|---|
| 产品型号 / 版本 | eHand-6 / 无刷版本;协议章节适用于 V2.0 |
| 选型 | 左手 / 右手;按项目配置数量 |
| 自由度 | 6:拇指横向、拇指纵向、食指、中指、无名指、小指 |
| 标称自重 | 715 g |
| 标称尺寸 | 226 × 88 × 52 mm |
| 四指弯曲角度 | 60° + 110° + 170°(联动指节) |
| 拇指弯曲角度 | 32° + 44° + 44°(联动指节) |
| 拇指横向角度 | 70° |
| 动作周期 | 1.1 s 完成手势动作(手册标称) |
来源:手册印刷页 01–06。标称外形尺寸不等于完整运动包络;拇指展开、线缆及转接件需另行校核。1.1 s 不是通信或控制延迟。
| 参数项目 | 规格 / 配置 |
|---|---|
| 拇指最大握力 | 10 N(手册参数表) |
| 四指最大握力 | 10 N(手册参数表原口径,不推算整手合力) |
| 提拉载荷 | 5 kg(灵巧手手册标称,非 A7 / R1 可搬运负载) |
| 基础版本力控 | FAQ 明确:基础版本无力控传感器,不能精确控制握力 |
| 触觉选配 | 手册列有五路触觉反馈传感器选项;不属于基础版本默认配置 |
| 电流限制 | 控制参数为最大电流百分比,不是以 N 为单位的闭环握力设定 |
来源:手册印刷页 01–02、22。触觉选件的输出字段、采样率、标定与闭环能力需按实际选配版本验证;不把选配描述直接套用于基础版本。
| 参数项目 | 规格 / 配置 |
|---|---|
| 工作电压 | 24 VDC ±10% |
| 总线 | CAN FD / FDCAN |
| 仲裁段 / 数据段 | 1 Mbps / 5 Mbps |
| 默认通信 ID | 右手 0x11 / 左手 0x12 / 广播 0x10 |
| 控制数据长度 | 32 字节应用控制帧;CAN FD 传输层最大 64 字节 |
| 终端电阻 | 手册说明内置 120 Ω;按实际总线拓扑核对终端配置 |
| 开发接口 | 手册列有 Python / ROS API;交付版本与示例范围按配置确认 |
来源:手册印刷页 07–19、22。需使用兼容 CAN FD 的主机接口;不能将 A7 的 CAN 2.0 与灵巧手总线直接视为同一兼容接口。
| 参数项目 | 规格 / 配置 |
|---|---|
| 动作模式 | 位置控制 / 速度控制 / 伸展 / 闭合 / 回零 |
| 路点 | 最多 16 个路点,支持保存与执行 |
| 通道控制量 | 归一化位置、速度、最大电流百分比 |
| 反馈字段 | 运行状态、故障码、归一化位置与速度 |
| 状态查询建议 | 手册建议 10–100 ms 间隔;不是已验证控制频率或端到端延迟 |
| 位置模式死区 | 手册要求目标与当前位置差值大于 3%;不承诺微小步进精度 |
| 首次启动 | 完成各节点回零后再执行动作 |
来源:手册印刷页 08–22。归一化反馈不是关节角度实测值,也不是接触力真值。协议停止指令不能替代整机硬件急停与风险控制。
BUILD YOUR NEXT SETUP
START WITH YOUR TASK
从设备选型到数据与训练流程,一起确认适合的项目起点。